
欢迎来到龙图网在线图文分享平台-CAD图纸,设计说明书,工业设计3D模型,三维软件下载! 客服QQ:2363701252
热搜: 工艺夹具 模具设计 数控编程 土木工程 3D模型

L787-基于并联机器人自动分拣装置的结构设计与分析 下载积分:150 资料编号: L787
1.打开支付宝或者微信扫描二维码。
2.填写金额:150 
3.添加备注,填写资料编号:
资料编号: L787
4.支付成功后,请发资料编号到邮箱:jxsj168@qq.com
会有专人在15分钟内把资料发到您邮箱
备注:如果付款忘记填写资料编号,则发邮件时附带您的交易明细截图即可。
请耐心等待,如超过30分钟还没收到,请联系客服QQ:2363701252
作品描述

作品包括:

说明书一份,共26页,约9600字

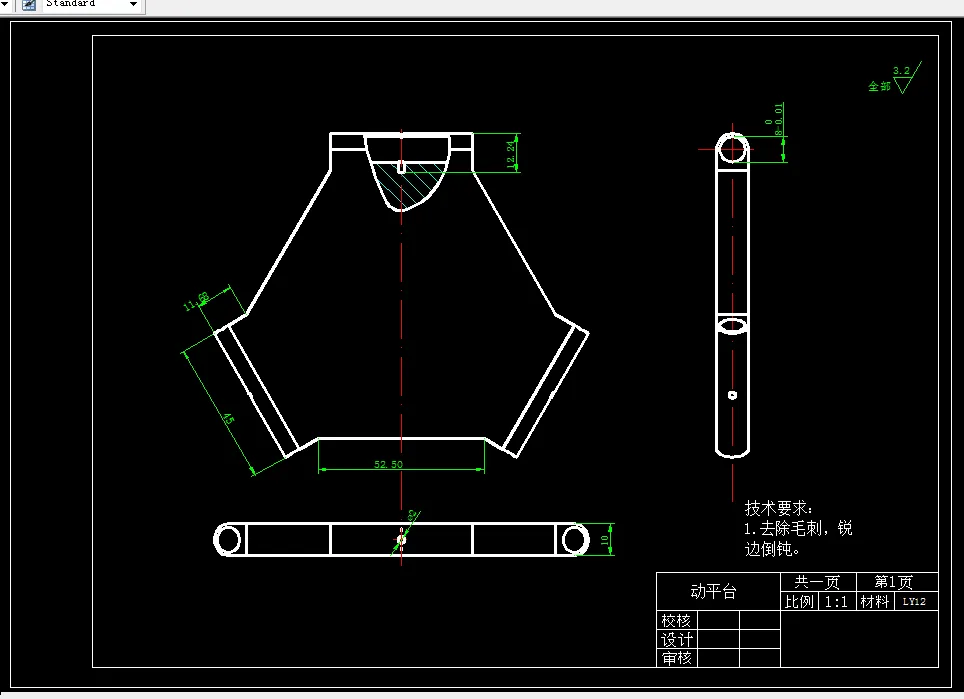
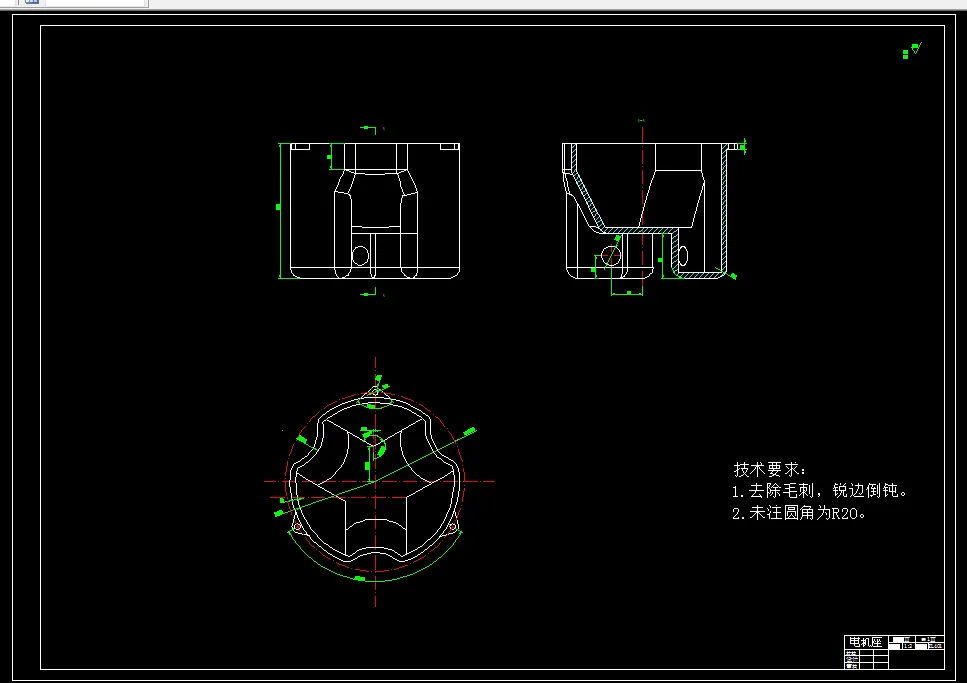
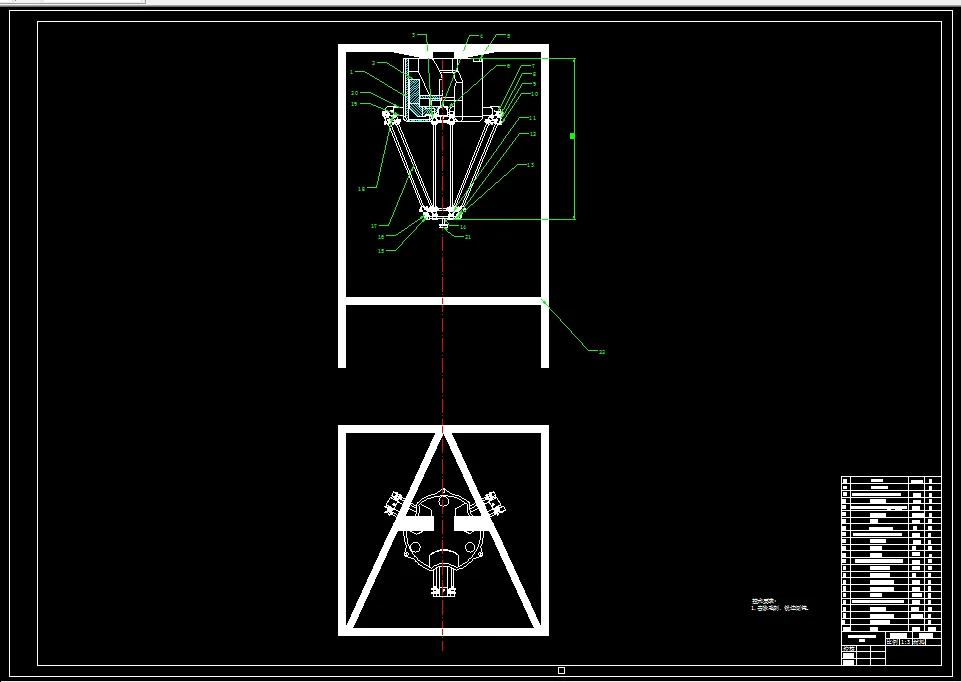
CAD版本图纸,共4张


基于并联机器人自动分拣装置的结构设计与分析 

摘  要 


我国目前的经济发展速度飞快,与之而来的劳动力成本与生产的效率要求也在不断地提升,生产线中的分拣系统是自动化生产线中相当重要构成部分,为了符合目前的要求, 其必须具有高速,高精度,智能化等一系列特点。在其中并联机器人是最符合上述要求的机器人,所以并联机器人在自动化生产线以及分拣系统中的应用十分的可观。 

为了适应目前的工业需求,本论文设计了具备多种规划途径以及拾取选择的分拣装置。对此分拣系统进行结构的设计与分析。 

本论文优先设计了并联机器人自动分拣装置的结构以及主要工作方式,详细介绍了分拣系统的工作原理与优点。在工业生产活动中,分拣系统针对不同的情况有不同的路径要求。本文针对这些路径要求主要设计了空间直线、与空间圆弧等轨迹的算法;运用抛物线函数以提升运动轨迹的稳定性,并对产品的轨迹进行了优化。 

最后进行实验操作分拣系统的分拣过程,结果分析得到,第一,末端执行器可以按照人为规划的所有轨迹进行相应的运动。并且能够按照人为的要求准确的完成对产品的抓取和投放;第二,我们看到在分拣系统的分拣过程中,末端执行器在不同段落的轨迹运动中, 其过渡非常平稳,没有出现任何卡顿现象。第三,系统可以自动判断物件位置并进行筛选。通过最大的效率来保证一次性抓取和投放多个物件,大大加快了生产效率。 


关键词:并联机器人;分拣装置;轨迹途径 


目 录


摘 要 1 

Abstract 2 

引 言 1 

1、绪论 2 

1.1 选题的依据及意义 2 

1.1.1 选题的依据 2 

1.1.2 选题的意义 3 

1.2 国内外研究现状及发展趋势 3 

1.2.1 国外研究现状及发展趋势 3 

1.2.2 国内研究现状及发展趋势 4 

1.3 本课题研究内容及要求 4 

1.3.1 研究内容 4 

1.3.2 设计要求 5 

2、构建系统框架 6 

2.1 并联机器人自动分拣装置课题研究方案 6 

2.2 结构及附图 6 

2.2 技术效果说明 9 

3、并联机器人运动学建模与分析 10 

3.1 机构分析 10 

3.2 坐标系的建立 11 

3.3 位置正解逆解分析 11 

4、末端轨迹部分 14 

4.1 末端轨迹规划 14 

4.2 末端运动轨迹分析 14 

4.2.1 直线轨迹规划 16 

4.2.2 空间圆弧轨迹规划 18 

5、总结 20 

参考文献 21 

后 记 22

温馨提示:

1、题目前面的备注【字母数字编号】为本站整理分类的编号,与课题内容无关,请选题时忽视;

2、若题目上备注三维,则表示文件里包含三维源文件,由于三维组成零件数量较多,为保证预览截图的简洁性,本站将三维文件夹进行了打包。三维及CAD预览截图,均为本站电脑打开软件进行截图的,保证能够打开,下载原件超高清,下载后解压即可;

3、本站所有资源如无特殊说明,都需要本地电脑安装Office2007。图纸软件为AutoCAD,PROE,UG,SolidWorks,CATIA等;

4、本站所有图文资料仅供用户学习参考,不作为任何商用或其他用途;
5、本站不保证下载资源的准确性、安全性和完整性, 不包修改,不支持退换,同时也不承担用户因使用这些下载资源对自己和他人造成任何形式的伤害或损失;

6、 下载文件中如有侵权或不适当内容,请与我们联系,我们立即纠正。
在
线
客
服

L787-基于并联机器人自动分拣装置的结构设计与分析 下载积分:150 资料编号:L787

作品描述

作品包括:

说明书一份,共26页,约9600字

CAD版本图纸,共4张


基于并联机器人自动分拣装置的结构设计与分析 

摘  要 


我国目前的经济发展速度飞快,与之而来的劳动力成本与生产的效率要求也在不断地提升,生产线中的分拣系统是自动化生产线中相当重要构成部分,为了符合目前的要求, 其必须具有高速,高精度,智能化等一系列特点。在其中并联机器人是最符合上述要求的机器人,所以并联机器人在自动化生产线以及分拣系统中的应用十分的可观。 

为了适应目前的工业需求,本论文设计了具备多种规划途径以及拾取选择的分拣装置。对此分拣系统进行结构的设计与分析。 

本论文优先设计了并联机器人自动分拣装置的结构以及主要工作方式,详细介绍了分拣系统的工作原理与优点。在工业生产活动中,分拣系统针对不同的情况有不同的路径要求。本文针对这些路径要求主要设计了空间直线、与空间圆弧等轨迹的算法;运用抛物线函数以提升运动轨迹的稳定性,并对产品的轨迹进行了优化。 

最后进行实验操作分拣系统的分拣过程,结果分析得到,第一,末端执行器可以按照人为规划的所有轨迹进行相应的运动。并且能够按照人为的要求准确的完成对产品的抓取和投放;第二,我们看到在分拣系统的分拣过程中,末端执行器在不同段落的轨迹运动中, 其过渡非常平稳,没有出现任何卡顿现象。第三,系统可以自动判断物件位置并进行筛选。通过最大的效率来保证一次性抓取和投放多个物件,大大加快了生产效率。 


关键词:并联机器人;分拣装置;轨迹途径 


目 录


摘 要 1 

Abstract 2 

引 言 1 

1、绪论 2 

1.1 选题的依据及意义 2 

1.1.1 选题的依据 2 

1.1.2 选题的意义 3 

1.2 国内外研究现状及发展趋势 3 

1.2.1 国外研究现状及发展趋势 3 

1.2.2 国内研究现状及发展趋势 4 

1.3 本课题研究内容及要求 4 

1.3.1 研究内容 4 

1.3.2 设计要求 5 

2、构建系统框架 6 

2.1 并联机器人自动分拣装置课题研究方案 6 

2.2 结构及附图 6 

2.2 技术效果说明 9 

3、并联机器人运动学建模与分析 10 

3.1 机构分析 10 

3.2 坐标系的建立 11 

3.3 位置正解逆解分析 11 

4、末端轨迹部分 14 

4.1 末端轨迹规划 14 

4.2 末端运动轨迹分析 14 

4.2.1 直线轨迹规划 16 

4.2.2 空间圆弧轨迹规划 18 

5、总结 20 

参考文献 21 

后 记 22

温馨提示:

1、题目前面的备注【字母数字编号】为本站整理分类的编号,与课题内容无关,请选题时忽视;

2、若题目上备注三维,则表示文件里包含三维源文件,由于三维组成零件数量较多,为保证预览截图的简洁性,本站将三维文件夹进行了打包。三维及CAD预览截图,均为本站电脑打开软件进行截图的,保证能够打开,下载原件超高清,下载后解压即可;

3、本站所有资源如无特殊说明,都需要本地电脑安装Office2007。图纸软件为AutoCAD,PROE,UG,SolidWorks,CATIA等;

4、本站所有图文资料仅供用户学习参考,不作为任何商用或其他用途;
5、本站不保证下载资源的准确性、安全性和完整性, 不包修改,不支持退换,同时也不承担用户因使用这些下载资源对自己和他人造成任何形式的伤害或损失;

6、 下载文件中如有侵权或不适当内容,请与我们联系,我们立即纠正。
关于我们 网站申明 友情链接 联系我们

扫一扫,联系微信客服


Copyright @ 龙图网版权所有  网站客服QQ:2363701252  微信客服:a51cad

皖ICP备2021006205号-2