
Z4057-基于SW坐卧式下肢康复机器人机械结构设计[含SW三维图] 下载积分:150 资料编号: Z4057
2.填写金额:150
3.添加备注,填写资料编号:
会有专人在15分钟内把资料发到您邮箱
备注:如果付款忘记填写资料编号,则发邮件时附带您的交易明细截图即可。
请耐心等待,如超过30分钟还没收到,请联系客服QQ:2363701252


作品描述
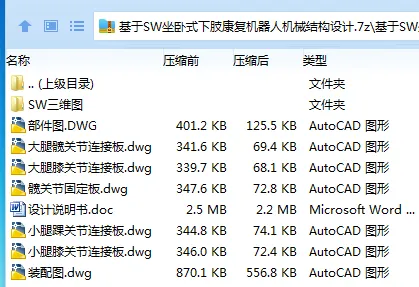
作品包括
Word版说明书1份,共27页,约10000字
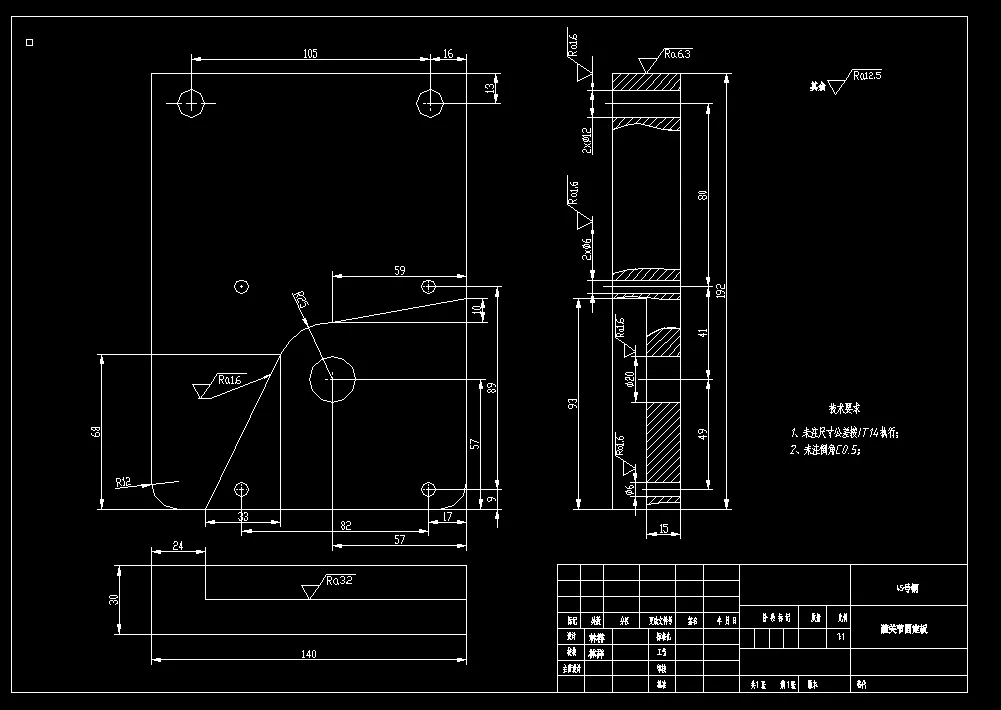
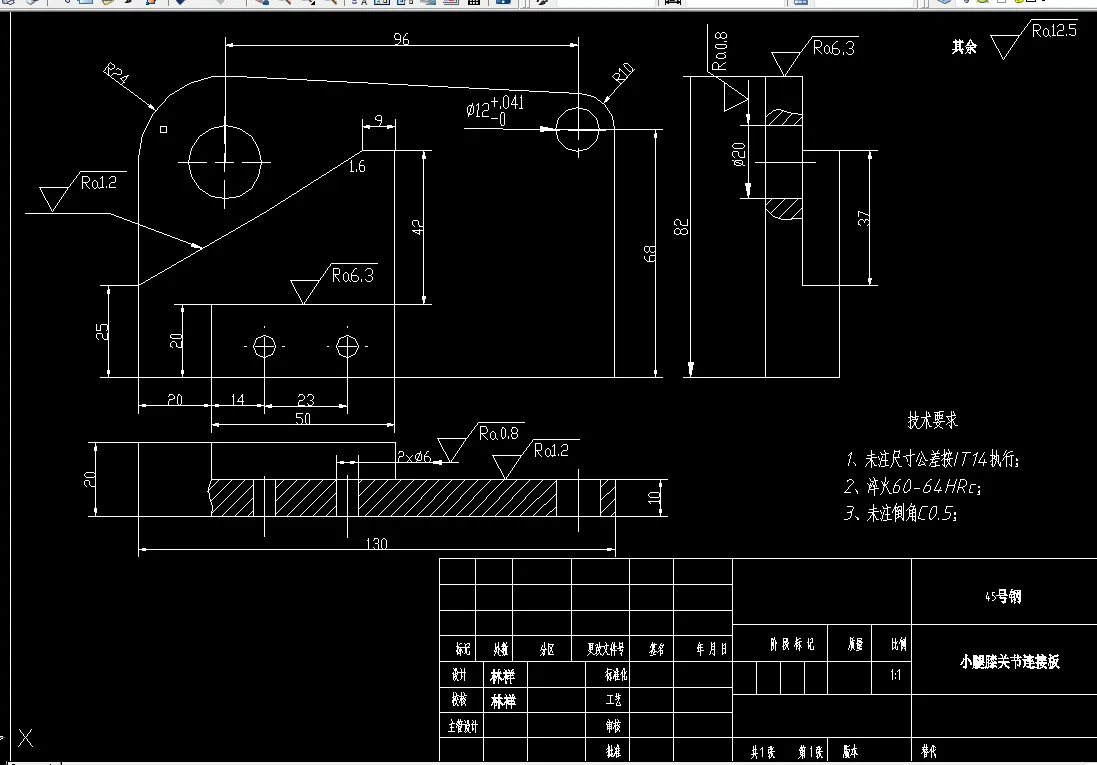
CAD版本图纸,共7张
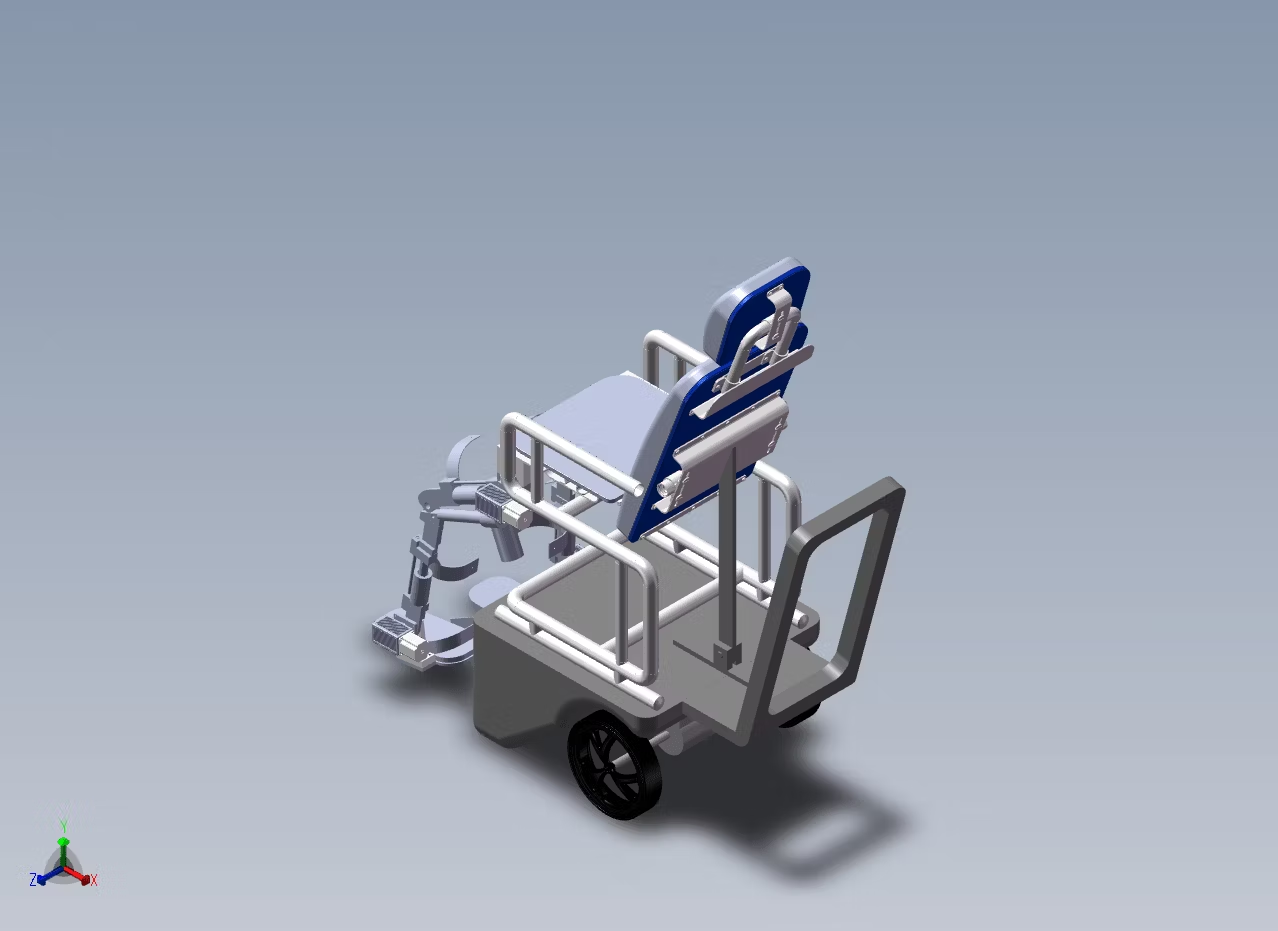
SW三维图一套
摘要
本文是介绍一种能够为下肢运动障碍患者提供康复训练的坐卧式下肢康复机器人的机械结构设计,由于治疗下肢行动障碍的过程长而且效果不明显,所以设计能够合理且智能有效的帮助患者进行康复治疗显得尤为重要。坐卧式下肢康复机器人的康复训练是模拟人体的步行动作让患者坐或躺在座椅上,通过康复机器人的机械动作帮助患者完成下肢的步行动作。设计的康复机器人的大腿小腿的长度均可自由调节,能够模拟人的步态运动的三自由度关节型结构,座椅机构设计为靠背可调节,能够在不同坐姿下完成训练。该设备的机械结构设计根据人机工程学主要包括了机械腿、座椅机构两个部分的设计,机械腿的设计是核心部分,包括了下肢三个关节的结构设计。
【关键词】下肢康复机器人;人机工程学;机械机构设计
目 录
1 绪论 1
1.1 课题研究背景及意义 1
1.2 下肢康复机器人发展现状 2
1.2.1 康复机器人国外研究现状 2
1.2.2 康复机器人国内研究现状 3
1.3 本文主要研究内容 4
2 坐卧式康复机器人参数设计 6
2.1 下肢康复机器人的尺寸参数 6
2.1.1 康复机器人大腿和小腿尺寸 6
2.2.2 康复机器人臀宽与踏板尺寸 7
2.2.2 康复机器人各关节转动参数 8
2.3 康复机器人性能参数 11
3 坐卧式下肢康复机器人总体设计 12
3.1 康复机器人整体结构 12
3.2 康复机器人右腿机构设计 13
3.2.1 康复机器人髋关节结构设计 13
3.2.2 康复机器人膝关节结构设计 14
3.2.3 康复机器人踝关节结构设计 14
3.3 康复机器人可调座椅设计 15
4 选型计算与载荷计算 15
4 关键零部件设计计算 15
4.1 伺服电机与减速机计算 15
4.2 电动推杆选型 17
4.3 关节力矩分析 18
4.4 关键部件校核 19
总结与展望 20
参考文献 21
致谢 22
温馨提示:
1、题目前面的备注【字母数字编号】为本站整理分类的编号,与课题内容无关,请选题时忽视;
2、若题目上备注三维,则表示文件里包含三维源文件,由于三维组成零件数量较多,为保证预览截图的简洁性,本站将三维文件夹进行了打包。三维及CAD预览截图,均为本站电脑打开软件进行截图的,保证能够打开,下载原件超高清,下载后解压即可;
3、本站所有资源如无特殊说明,都需要本地电脑安装Office2007。图纸软件为AutoCAD,PROE,UG,SolidWorks,CATIA等;
4、本站所有图文资料仅供用户学习参考,不作为任何商用或其他用途;
5、本站不保证下载资源的准确性、安全性和完整性, 不包修改,不支持退换,同时也不承担用户因使用这些下载资源对自己和他人造成任何形式的伤害或损失;
6、 下载文件中如有侵权或不适当内容,请与我们联系,我们立即纠正。
线
客
服