
XY2740-基于PLC的自动弯管机控制系统设计 下载积分:300 资料编号: XY2740
2.填写金额:300
3.添加备注,填写资料编号:
会有专人在15分钟内把资料发到您邮箱
备注:如果付款忘记填写资料编号,则发邮件时附带您的交易明细截图即可。
请耐心等待,如超过30分钟还没收到,请联系客服QQ:2363701252
作品描述
作品包括:
Word设计说明书1份
CAD版本电路图图纸,一份
PLC编程仿真一份
IO表一份
PLC梯形图程序一份
摘要
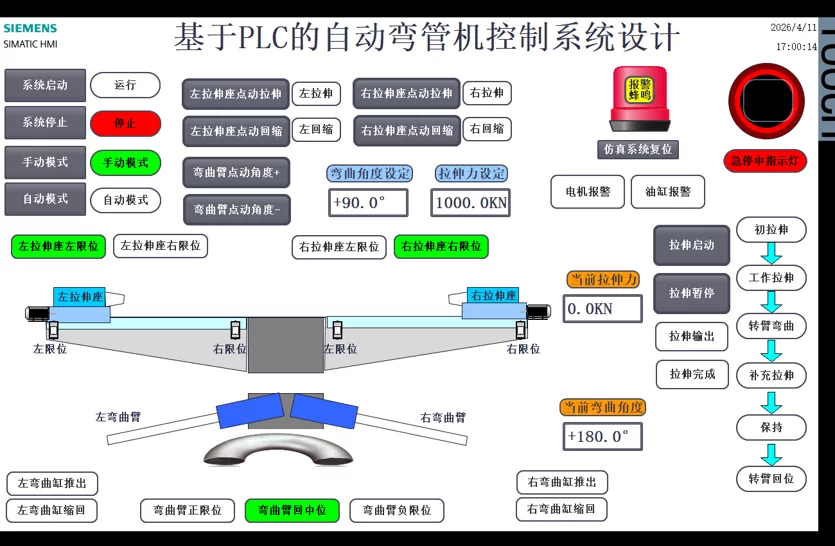
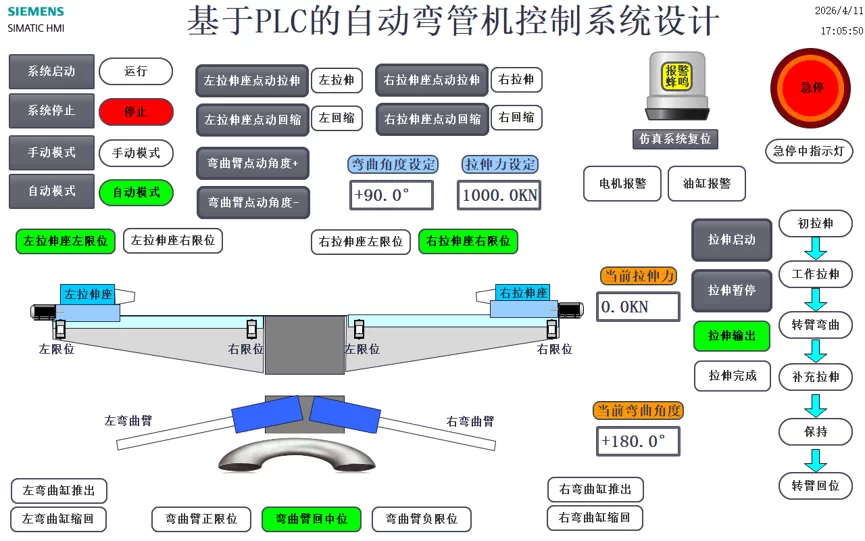
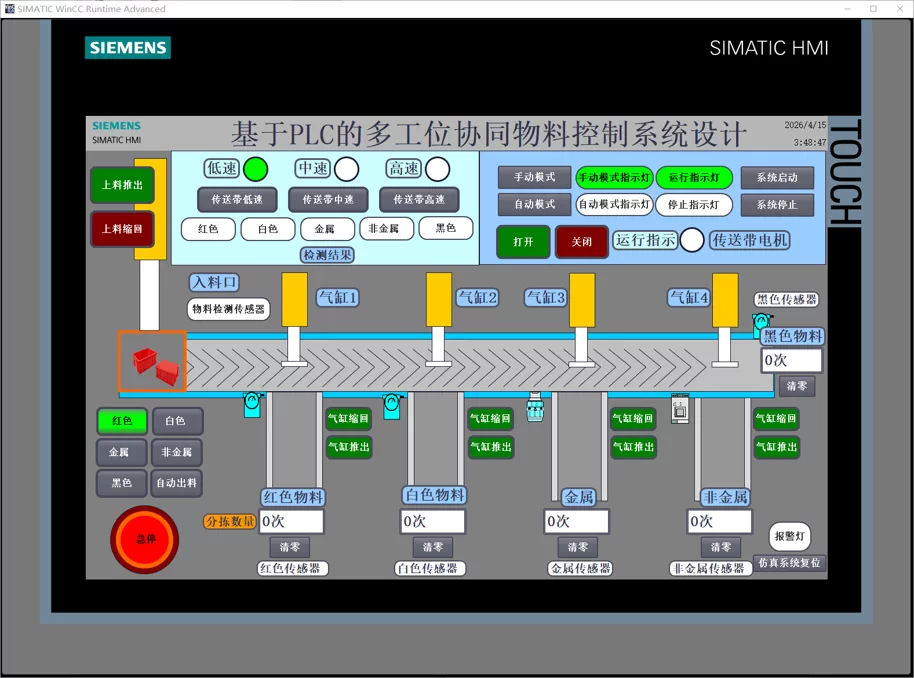
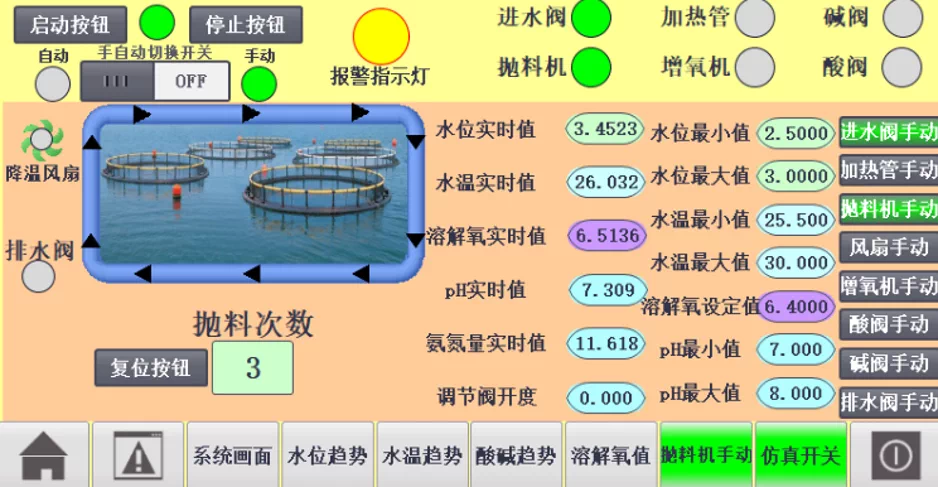
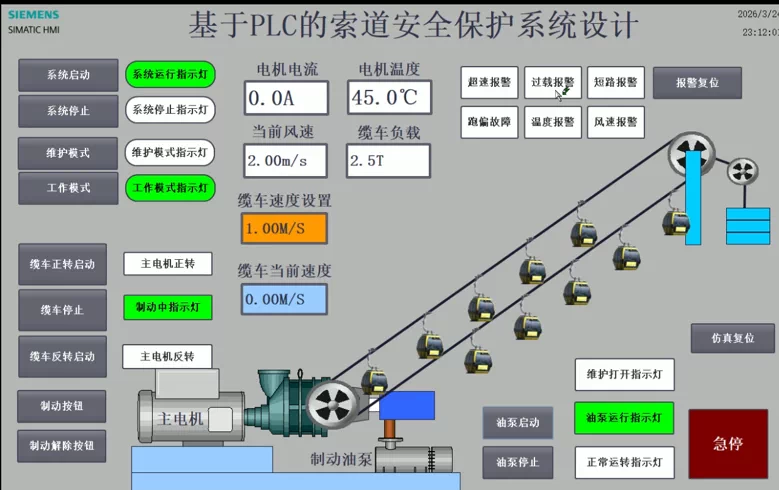
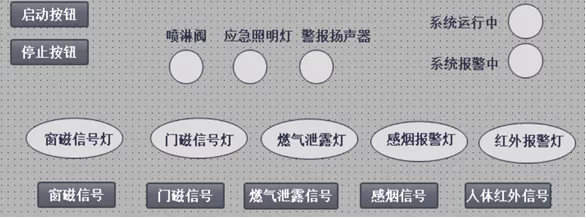
本系统选用西门子 S7‑1200(CPU1214C DC/DC/DC)PLC 作为控制器,通过 PN/IE 通信方式与 TP‑1200Comfort 型号的 SIMATIC‑WINCC 人机交互界面(HMI)建立双向通讯,完成训练参数设置和设备运行状态监测;系统输入侧配置有正泰系统启停按钮、手 / 自动切换按钮、左右拉伸点动按钮、左右拉伸点动回缩按钮以及急停复位按钮,角度传感器与力度传感器采集的角度、拉力模拟信号经 SM1231 模拟量输入模块送入 PLC,PLC 经过内部逻辑运算后输出控制信号,驱动左曲缸弯曲臂、右曲缸曲臂膀、左压弯拉弯进给电机、右压弯拉弯进给电机执行康复动作,同时接收拉伸力、弯角、超限以及故障报警反馈信号,并控制着系统运行指示灯、故障报警与急停指示灯,从而实现上肢康复训练装置的手臂屈伸动作控制、拉力‑角度实时监测、超限保护和故障报警等功能。
内容包含博图程序 io表 接线图 说明书,说明文档很详细!!
CAD主接线图以及电机主接线图!
温馨提示:
1、题目前面的备注【字母数字编号】为本站整理分类的编号,与课题内容无关,请选题时忽视;
2、若题目上备注三维,则表示文件里包含三维源文件,由于三维组成零件数量较多,为保证预览截图的简洁性,本站将三维文件夹进行了打包。三维及CAD预览截图,均为本站电脑打开软件进行截图的,保证能够打开,下载原件超高清,下载后解压即可;
3、本站所有资源如无特殊说明,都需要本地电脑安装Office2007。图纸软件为AutoCAD,PROE,UG,SolidWorks,CATIA等;
4、本站所有图文资料仅供用户学习参考,不作为任何商用或其他用途;
5、本站不保证下载资源的准确性、安全性和完整性, 不包修改,不支持退换,同时也不承担用户因使用这些下载资源对自己和他人造成任何形式的伤害或损失;
6、 下载文件中如有侵权或不适当内容,请与我们联系,我们立即纠正。
线
客
服