
D1043-400X80型仓库堆垛机伸缩机构及升降机构设计【含Proe三维图】 下载积分:100 资料编号: D1043
2.填写金额:100
3.添加备注,填写资料编号:
会有专人在15分钟内把资料发到您邮箱
备注:如果付款忘记填写资料编号,则发邮件时附带您的交易明细截图即可。
请耐心等待,如超过30分钟还没收到,请联系客服QQ:2363701252
作品描述
作品包括:
Word设计说明书1份,约12000字
任务书一份
开题报告一份
外文翻译一份
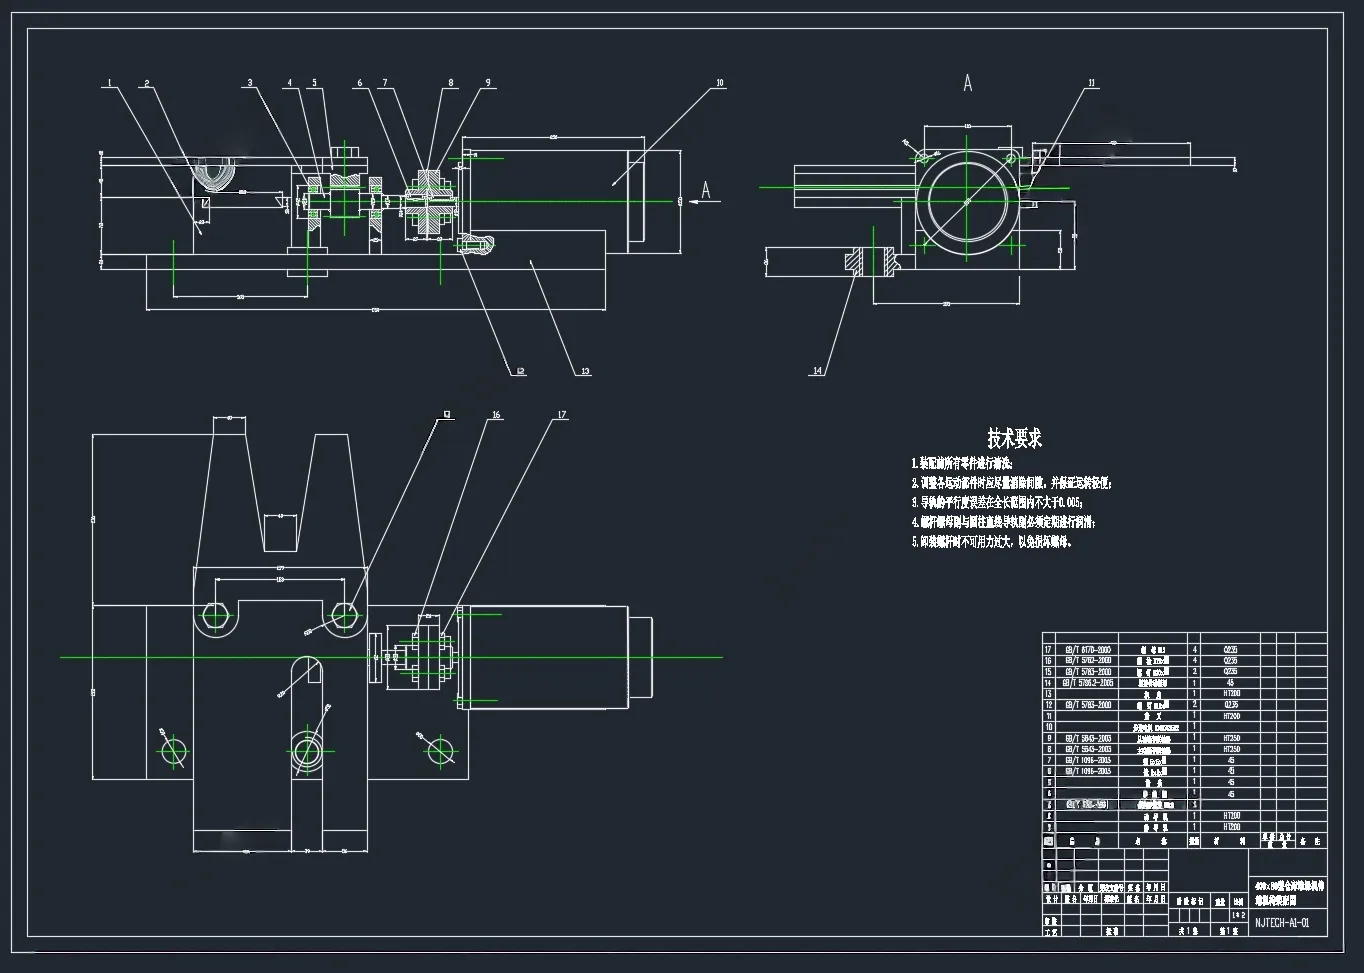
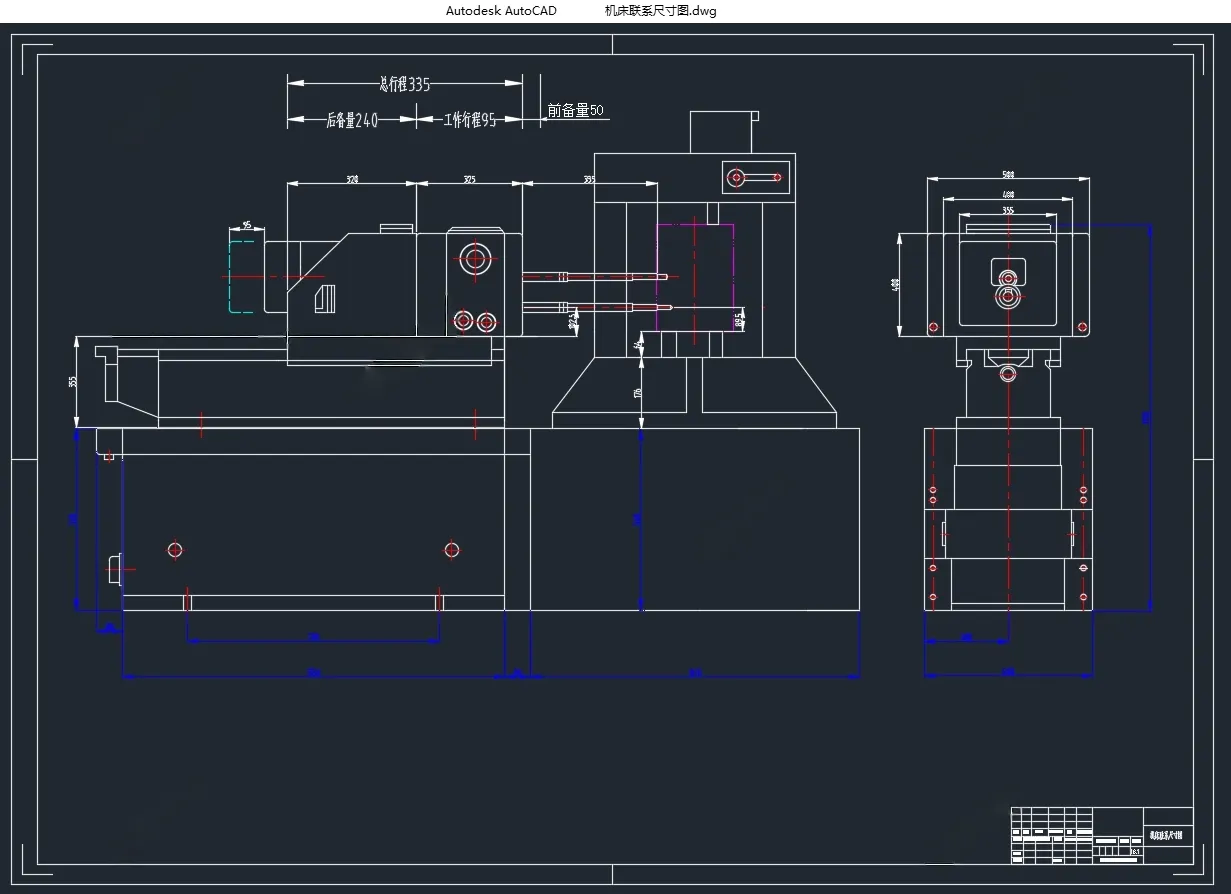
CAD版本图纸,共1张
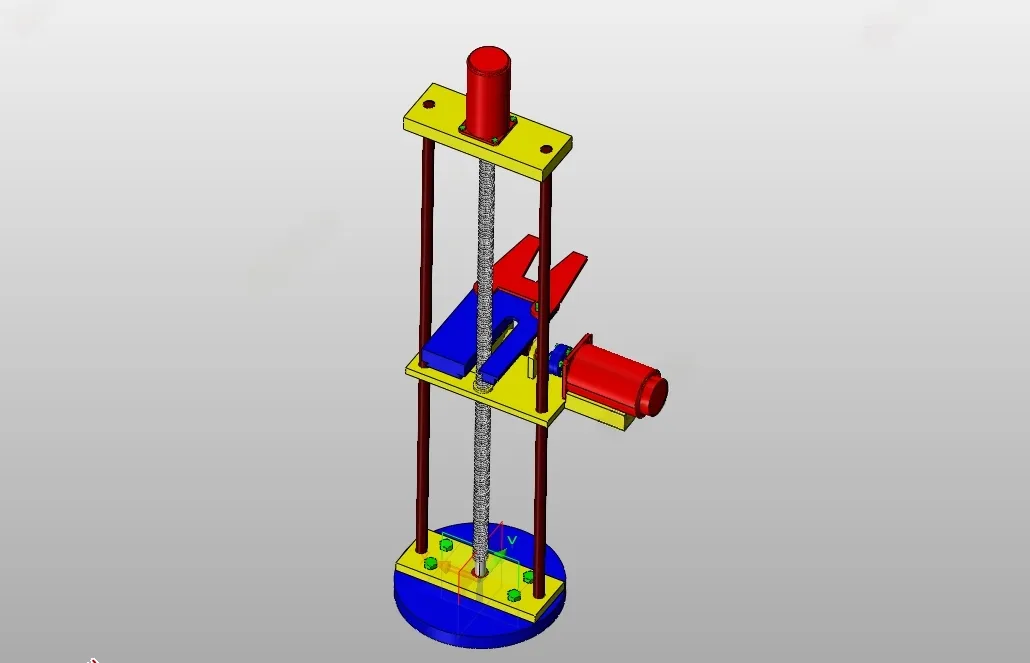
Proe三维图一套
摘要
本次研究课题为400X80型仓库堆垛机伸缩机构和升降机构的设计。首先选择合理的机构运动实现方案和货架结构布局方案。采用双立柱巷道堆垛机,货架置于堆垛机两侧,每侧5层8个单元。每个单元格结构根据最大工件尺寸设计。根据任务书给定的已知条件,通过设计计算和校核计算确定运动机构主要部件的尺寸,伸缩机构的齿轮齿条,升降机构的螺杆螺母。确定电机,联轴器,轴承,导轨等,最后设计机座箱体的尺寸。将设计好的零部件应用Pro-E三维建模软件进行建模,其中最为典型的是齿轮的参数化设计。制作机构的各个零件图,并将建好的零件三维模型进行装配,装配过程注意连接约束方式,有刚性、销钉、滑杆等,根据不同的运动形式选择连接约束方式,最终运用三维软件的运动仿真模块实现机构模拟运动。
关键词:伸缩机构 升降机构 Pro-E三维建模
目录
摘要 I
ABSTRACT II
目录 III
第一章 引言 1
1.1 自动化立体仓库的概念 1
1.1.1 自动化立体仓库的特点 1
1.1.2 自动化立体仓库的发展现状 2
1.1.3 研究自动化立体仓库的目的与意义 3
1.2 本论文要研究和解决的问题 4
1.2.1 货物单元的形式和货搁设计 4
1.2.2 堆垛机设计要点 4
第二章 总体设计 1
2.1 货架 1
2.2 堆垛机 1
2.2.1 水平方向的运动(行走机构) 2
2.2.2 货叉伸缩机构绕z轴的旋转运动(旋转机构) 2
2.2.3 垂直方向的运动(升降机构) 3
2.2.4 存取货物方向的运动(伸缩机构) 3
第三章 伸缩机构 4
3.1 伸缩机构运动实现方法 4
3.1.1 伸缩机构运动 4
3.1.2 伸缩机构运动实现方法的选择 4
3.2 电机 4
3.3 齿轮的设计 5
3.3.1 齿根弯曲疲劳强度计算 5
3.3.2 校核齿面接触疲劳强度 7
3.4 轴的设计 8
3.5 轴承的设计 11
3.6 键的选用 12
3.7 导轨的选用 12
3.8 联轴器的选用 13
第四章 升降机构 14
4.1 升降机构运动实现方法 14
4.1.1 升降机构运动 14
4.1.2 升降机构运动实现方法选择 14
4.2 电机 14
4.3 螺旋传动副的设计 15
4.3.1 耐磨性计算 15
4.3.2 螺杆强度的验算 16
4.3.3 螺纹牙强度验算 17
4.3.4 螺杆稳定性验算 17
4.4 轴承的设计 18
4.5 联轴器的选用 19
4.6 导轨的选用 19
第五章 Pro-Engineer的应用 20
5.1 Pro-E简介 20
5.1.1 Pro-E的特点 20
5.1.2 Pro-E参数化建模简介 20
5.1.3 参数化建模示例 21
5.1.4 Pro-E运动与仿真简介 26
5.2 伸缩机构的三维建模 28
5.2.1 关键零件的建模 28
5.2.2 伸缩机构装配步骤 29
5.3 升降机构的三维建模 33
5.3.1 关键零件的建模 33
5.3.2 升降机构的装配步骤 34
5.4 伸缩机构和升降机构的总装图 38
5.5 400X80型仓库堆垛机型自动化立体仓库的装配 39
第六章 总结与展望 40
参考文献 42
致谢 44
温馨提示:
1、题目前面的备注【字母数字编号】为本站整理分类的编号,与课题内容无关,请选题时忽视;
2、若题目上备注三维,则表示文件里包含三维源文件,由于三维组成零件数量较多,为保证预览截图的简洁性,本站将三维文件夹进行了打包。三维及CAD预览截图,均为本站电脑打开软件进行截图的,保证能够打开,下载原件超高清,下载后解压即可;
3、本站所有资源如无特殊说明,都需要本地电脑安装Office2007。图纸软件为AutoCAD,PROE,UG,SolidWorks,CATIA等;
4、本站所有图文资料仅供用户学习参考,不作为任何商用或其他用途;
5、本站不保证下载资源的准确性、安全性和完整性, 不包修改,不支持退换,同时也不承担用户因使用这些下载资源对自己和他人造成任何形式的伤害或损失;
6、 下载文件中如有侵权或不适当内容,请与我们联系,我们立即纠正。
线
客
服