
欢迎来到龙图网在线图文分享平台-CAD图纸,设计说明书,工业设计3D模型,三维软件下载! 客服QQ:2363701252
热搜: 工艺夹具 模具设计 数控编程 土木工程 3D模型

D1180-基于机械臂结构的3D打印机虚拟样机设计【含SW三维图】 下载积分:100 资料编号: D1180
1.打开支付宝或者微信扫描二维码。
2.填写金额:100 
3.添加备注,填写资料编号:
资料编号: D1180
4.支付成功后,请发资料编号到邮箱:jxsj168@qq.com
会有专人在15分钟内把资料发到您邮箱
备注:如果付款忘记填写资料编号,则发邮件时附带您的交易明细截图即可。
请耐心等待,如超过30分钟还没收到,请联系客服QQ:2363701252
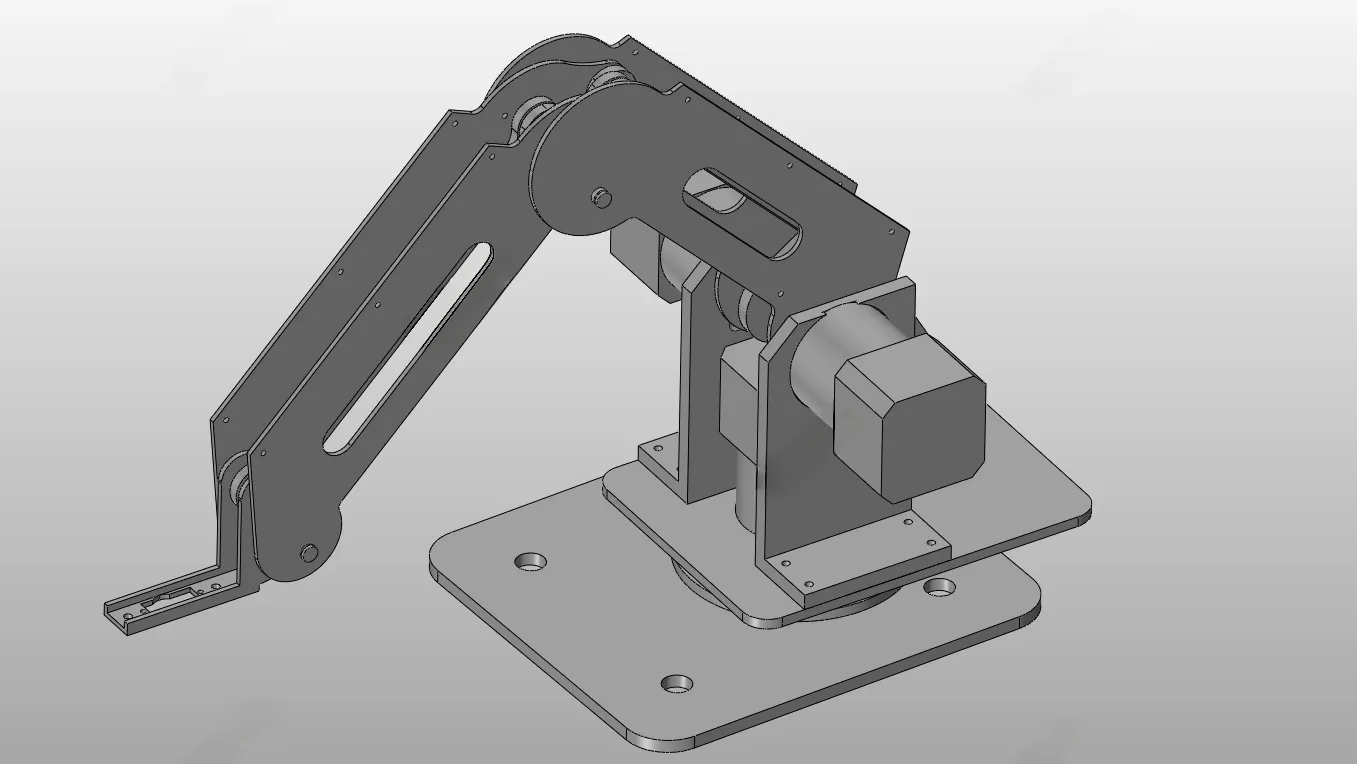
作品描述

作品包括:

Word设计说明书1份,约19000字

任务书一份

开题报告一份

外文翻译一份

SW三维图一套

matlab程序一份

ADAMS仿真
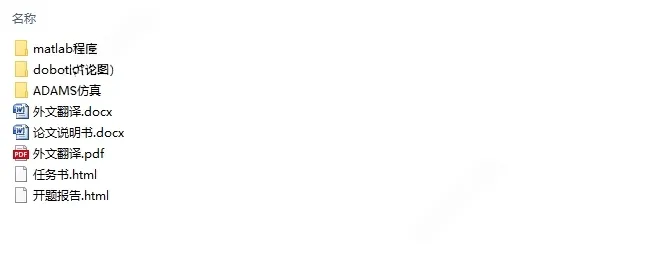
D1180-基于机械臂结构的3D打印机虚拟样机设计【含SW三维图】

摘要

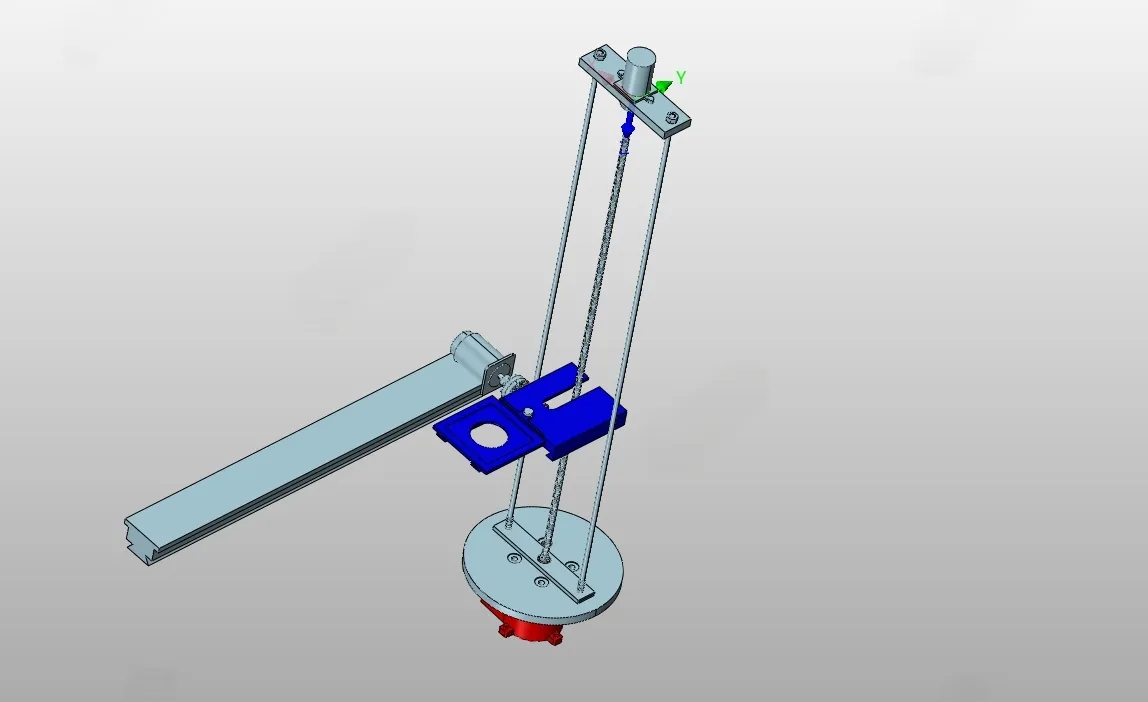
3D打印技术发展至今已有几十年,然而3D打印机在结构形式上大多数是基于直角坐标系,而机械臂形式鲜有耳闻,如今机器人技术也越发成熟,因为其结构灵活,动作可控,精度高的特点,将其与3D打印技术结合未尝不可,同时也互相丰富各自领域。本文基于机械臂结构3D打印机,主要研究机械臂的运动控制部分,并构建虚拟样机进行仿真。本文机械臂形式主要是基于Dobot机器人,本文分析了Dobot机器人所采用的3D打印技术,用Solidworks建立了Dobot机械臂模型,分析了其结构特性,并运用D-H法在Matlab中建立Dobot机械臂的运动学模型,通过齐次坐标变换矩阵求得它的正、逆运动学解,完成了仿真工作的准备阶段。在仿真阶段,本文采用笛卡尔空间轨迹规划方法对机器人进行了轨迹规划,并设计其轨迹路径(直线,圆弧,金字塔结构形式),然后通过Matlab中的RoboticsToolbox工具箱中的Ctraj函数(该函数的基本原理是运用了五次多项式插值方法)计算出了设计轨迹的中间点,最后在ADAMS中以样条函数的形式将中间点导入已建立好的模型,分别驱动Dobot机械臂3个电机控制的转动关节进行仿真,成功模拟打印出了直线轨迹和圆弧轨迹,并进一步仿真打印出了长方体,圆柱体和金字塔形结构的外轮廓。

本文特色:从Dobot机械臂打印机的基本结构开始分析,结合理论和实物结构讲解,一步步实现仿真,对于了解Dobot机械臂结构如何完成实现指定运动轨迹有重大意义和参考价值。

关键词:Dobot机器人,运动学分析,Matlab仿真,ADAMS仿真

目录

第1章绪论    1

1.1课题的研究目的及意义    1

1.2国内外研究现状    2

1.3 本文的主要工作    2

第2章机械臂3D打印机三维建模及结构分析    4

2.1 机械臂3D打印机三维建模    4

2.2 机械臂结构机构机理    6

2.2.1 机械臂3D打印机的内部结构介绍    6

2.2.2结构特点分析    9

2.3 机械臂3D打印技术分析    11

2.3.1 3D打印技术    11

2.3.2 机械臂3D打印机用材    11

2.3.3 打印过程存在的问题    12

第3章机械臂3D打印机运动学分析    14

3.1 运动学模型    14

3.1.1 D-H参数    14

3.1.2 Dobot机械臂的D-H参数    15

3.2 运动学求解    17

3.2.1 齐次变换矩阵介绍    17

3.2.2正运动学求解    17

3.2.3 逆运动学求解    18

第4章机械臂3D打印机轨迹规划    20

4.1 机器人轨迹规划    20

4.2 笛卡尔空间轨迹规划    20

4.2.1 插补的方式    20

4.2.1插值算法    21

4.3 Matlab仿真Dobot轨迹规划    22

4.3.1 在Matlab中建立Dobot运动学模型    22

4.3.2 直线轨迹规划    23

4.3.3 圆弧轨迹规划    26

4.3.4 金子塔结构轨迹规划    27

第5章机械臂3D打印机ADAMS仿真    29

5.1 ADAMS仿真操作流程    29

5.2仿真的注意事项    29

5.2.1 Solidworks简化模型注意事项    29

5.2.2 ADAMS仿真注意的问题    30

5.3 仿真    30

5.4 仿真总结    33

第6章总结与展望    34

6.1 论文总结    34

6.2 经济性与环保性分析    34

6.3 课题展望    35

参考文献    36

附录    37

致谢    42


温馨提示:

1、题目前面的备注【字母数字编号】为本站整理分类的编号,与课题内容无关,请选题时忽视;

2、若题目上备注三维,则表示文件里包含三维源文件,由于三维组成零件数量较多,为保证预览截图的简洁性,本站将三维文件夹进行了打包。三维及CAD预览截图,均为本站电脑打开软件进行截图的,保证能够打开,下载原件超高清,下载后解压即可;

3、本站所有资源如无特殊说明,都需要本地电脑安装Office2007。图纸软件为AutoCAD,PROE,UG,SolidWorks,CATIA等;

4、本站所有图文资料仅供用户学习参考,不作为任何商用或其他用途;
5、本站不保证下载资源的准确性、安全性和完整性, 不包修改,不支持退换,同时也不承担用户因使用这些下载资源对自己和他人造成任何形式的伤害或损失;

6、 下载文件中如有侵权或不适当内容,请与我们联系,我们立即纠正。
在
线
客
服

D1180-基于机械臂结构的3D打印机虚拟样机设计【含SW三维图】 下载积分:100 资料编号:D1180

作品描述

作品包括:

Word设计说明书1份,约19000字

任务书一份

开题报告一份

外文翻译一份

SW三维图一套

matlab程序一份

ADAMS仿真

D1180-基于机械臂结构的3D打印机虚拟样机设计【含SW三维图】

摘要

3D打印技术发展至今已有几十年,然而3D打印机在结构形式上大多数是基于直角坐标系,而机械臂形式鲜有耳闻,如今机器人技术也越发成熟,因为其结构灵活,动作可控,精度高的特点,将其与3D打印技术结合未尝不可,同时也互相丰富各自领域。本文基于机械臂结构3D打印机,主要研究机械臂的运动控制部分,并构建虚拟样机进行仿真。本文机械臂形式主要是基于Dobot机器人,本文分析了Dobot机器人所采用的3D打印技术,用Solidworks建立了Dobot机械臂模型,分析了其结构特性,并运用D-H法在Matlab中建立Dobot机械臂的运动学模型,通过齐次坐标变换矩阵求得它的正、逆运动学解,完成了仿真工作的准备阶段。在仿真阶段,本文采用笛卡尔空间轨迹规划方法对机器人进行了轨迹规划,并设计其轨迹路径(直线,圆弧,金字塔结构形式),然后通过Matlab中的RoboticsToolbox工具箱中的Ctraj函数(该函数的基本原理是运用了五次多项式插值方法)计算出了设计轨迹的中间点,最后在ADAMS中以样条函数的形式将中间点导入已建立好的模型,分别驱动Dobot机械臂3个电机控制的转动关节进行仿真,成功模拟打印出了直线轨迹和圆弧轨迹,并进一步仿真打印出了长方体,圆柱体和金字塔形结构的外轮廓。

本文特色:从Dobot机械臂打印机的基本结构开始分析,结合理论和实物结构讲解,一步步实现仿真,对于了解Dobot机械臂结构如何完成实现指定运动轨迹有重大意义和参考价值。

关键词:Dobot机器人,运动学分析,Matlab仿真,ADAMS仿真

目录

第1章绪论    1

1.1课题的研究目的及意义    1

1.2国内外研究现状    2

1.3 本文的主要工作    2

第2章机械臂3D打印机三维建模及结构分析    4

2.1 机械臂3D打印机三维建模    4

2.2 机械臂结构机构机理    6

2.2.1 机械臂3D打印机的内部结构介绍    6

2.2.2结构特点分析    9

2.3 机械臂3D打印技术分析    11

2.3.1 3D打印技术    11

2.3.2 机械臂3D打印机用材    11

2.3.3 打印过程存在的问题    12

第3章机械臂3D打印机运动学分析    14

3.1 运动学模型    14

3.1.1 D-H参数    14

3.1.2 Dobot机械臂的D-H参数    15

3.2 运动学求解    17

3.2.1 齐次变换矩阵介绍    17

3.2.2正运动学求解    17

3.2.3 逆运动学求解    18

第4章机械臂3D打印机轨迹规划    20

4.1 机器人轨迹规划    20

4.2 笛卡尔空间轨迹规划    20

4.2.1 插补的方式    20

4.2.1插值算法    21

4.3 Matlab仿真Dobot轨迹规划    22

4.3.1 在Matlab中建立Dobot运动学模型    22

4.3.2 直线轨迹规划    23

4.3.3 圆弧轨迹规划    26

4.3.4 金子塔结构轨迹规划    27

第5章机械臂3D打印机ADAMS仿真    29

5.1 ADAMS仿真操作流程    29

5.2仿真的注意事项    29

5.2.1 Solidworks简化模型注意事项    29

5.2.2 ADAMS仿真注意的问题    30

5.3 仿真    30

5.4 仿真总结    33

第6章总结与展望    34

6.1 论文总结    34

6.2 经济性与环保性分析    34

6.3 课题展望    35

参考文献    36

附录    37

致谢    42


温馨提示:

1、题目前面的备注【字母数字编号】为本站整理分类的编号,与课题内容无关,请选题时忽视;

2、若题目上备注三维,则表示文件里包含三维源文件,由于三维组成零件数量较多,为保证预览截图的简洁性,本站将三维文件夹进行了打包。三维及CAD预览截图,均为本站电脑打开软件进行截图的,保证能够打开,下载原件超高清,下载后解压即可;

3、本站所有资源如无特殊说明,都需要本地电脑安装Office2007。图纸软件为AutoCAD,PROE,UG,SolidWorks,CATIA等;

4、本站所有图文资料仅供用户学习参考,不作为任何商用或其他用途;
5、本站不保证下载资源的准确性、安全性和完整性, 不包修改,不支持退换,同时也不承担用户因使用这些下载资源对自己和他人造成任何形式的伤害或损失;

6、 下载文件中如有侵权或不适当内容,请与我们联系,我们立即纠正。
关于我们 网站申明 友情链接 联系我们

扫一扫,联系微信客服


Copyright @ 龙图网版权所有  网站客服QQ:2363701252  微信客服:a51cad

皖ICP备2021006205号-2