
Z4096-猕猴桃采摘机器人设计【含SW三维图】 下载积分:150 资料编号: Z4096
2.填写金额:150
3.添加备注,填写资料编号:
会有专人在15分钟内把资料发到您邮箱
备注:如果付款忘记填写资料编号,则发邮件时附带您的交易明细截图即可。
请耐心等待,如超过30分钟还没收到,请联系客服QQ:2363701252


作品描述
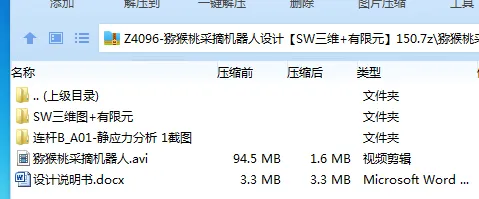
作品包括
Word版说明书1份,共33页,约11000字
SW三维图一套
有限元分析文件一份
仿真动画视频一份
摘 要
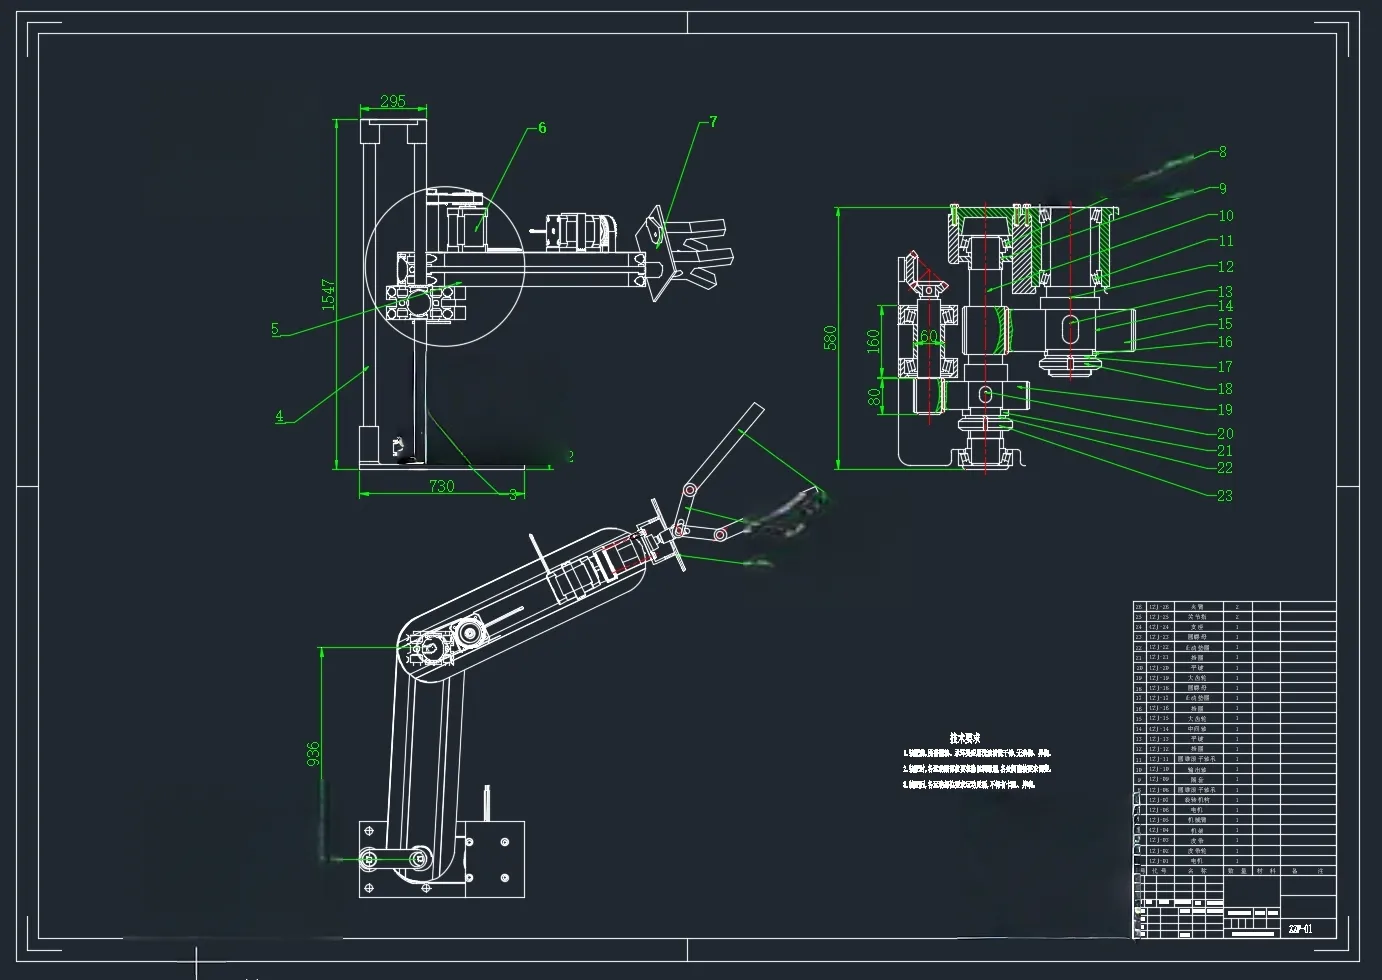
近年来,随着人们生活水平提高,对猕猴桃的需求和品质不断提高,为了满足大规模生产的需求,对于猕猴桃的采摘环节需要进行深入地研究。针对传统人工采摘猕猴桃带来的问题以及我国猕猴桃种植面积的迅速推广,为实现猕猴桃采摘的自动化、机械化,设计了猕猴桃的采摘机械手。
本设计针对猕猴桃采摘的需求,研究并设计了一种采摘猕猴桃的机械手系统。首先分析了传统人工采摘的弊端及我国猕猴桃种植面积的迅速推广,为实现猕猴桃采摘的自动化和机械化提出了设计需求。然后对猕猴桃的生长特性和力学特性进行了测试和分析,为机械手的结构设计提供依据。在此基础上,设计了一种集成移动机构、3自由度机械臂和专门的采摘机构的采摘系统。其中无损采摘机构采用夹持果实和夹持果梗相结合的设计,有效避免了损伤果实。最后利用有限元仿真分析了关键部件的强度,验证了整体结构的合理性。该猕猴桃采摘机械手系统可显著减轻农业劳动强度,提高采摘效率,符合猕猴桃机械化采摘的发展需求。猕猴桃采摘机械手的研究开发,对减轻农业从业者的劳动强度、解放农业劳动力、提高果蔬的集约化生产水平都具有重要意义。
关键词:猕猴桃;机械手;结构设计
目 录
摘 要 II
Abstract III
1 绪论 1
1.1 研究背景及意义 1
1.2 研究现状和发展态势 1
1.2.1 国外研究现状 1
1.2.2 国内研究现状 4
2猕猴桃采摘机器人的整体结构设计 8
2.1猕猴桃物理特性研究 8
2.1.1猕猴桃物理尺寸测量 8
2.1.2 静摩擦系数的测定 8
2.2 机械手工作参数 9
2.3 机械手使用需求 9
2.4 基座及腰部设计 10
2.5 最小夹持力的确定 12
2.6 本章小结 13
3 关键部件设计 14
3.1 大臂及肘部设计 14
3.2 肘部及小臂设计 15
3.3 手腕设计 16
3.4 猕猴桃采摘机械手设计计算 16
3.4.1 采摘装置的类型 16
3.4.2 采摘装置的力学分析 17
3.4.3 夹持精度计算 18
3.4.4 电机选型 19
3.5 传感结构选型 20
3.6 本章小结 20
4猕猴桃采摘机器人执行装置仿真 22
4.1 Ansys软件介绍 22
4.2 模型导入及参数设置 22
4.2.1 模型导入 22
4.2.2 模型设置 23
4.3 仿真结果 24
结 论 27
参考文献 28
谢 辞 30
温馨提示:
1、题目前面的备注【字母数字编号】为本站整理分类的编号,与课题内容无关,请选题时忽视;
2、若题目上备注三维,则表示文件里包含三维源文件,由于三维组成零件数量较多,为保证预览截图的简洁性,本站将三维文件夹进行了打包。三维及CAD预览截图,均为本站电脑打开软件进行截图的,保证能够打开,下载原件超高清,下载后解压即可;
3、本站所有资源如无特殊说明,都需要本地电脑安装Office2007。图纸软件为AutoCAD,PROE,UG,SolidWorks,CATIA等;
4、本站所有图文资料仅供用户学习参考,不作为任何商用或其他用途;
5、本站不保证下载资源的准确性、安全性和完整性, 不包修改,不支持退换,同时也不承担用户因使用这些下载资源对自己和他人造成任何形式的伤害或损失;
6、 下载文件中如有侵权或不适当内容,请与我们联系,我们立即纠正。
线
客
服