
D1215-法兰类工件搬运机械手臂设计 下载积分:100 资料编号: D1215
2.填写金额:100
3.添加备注,填写资料编号:
会有专人在15分钟内把资料发到您邮箱
备注:如果付款忘记填写资料编号,则发邮件时附带您的交易明细截图即可。
请耐心等待,如超过30分钟还没收到,请联系客服QQ:2363701252
作品描述
作品包括:
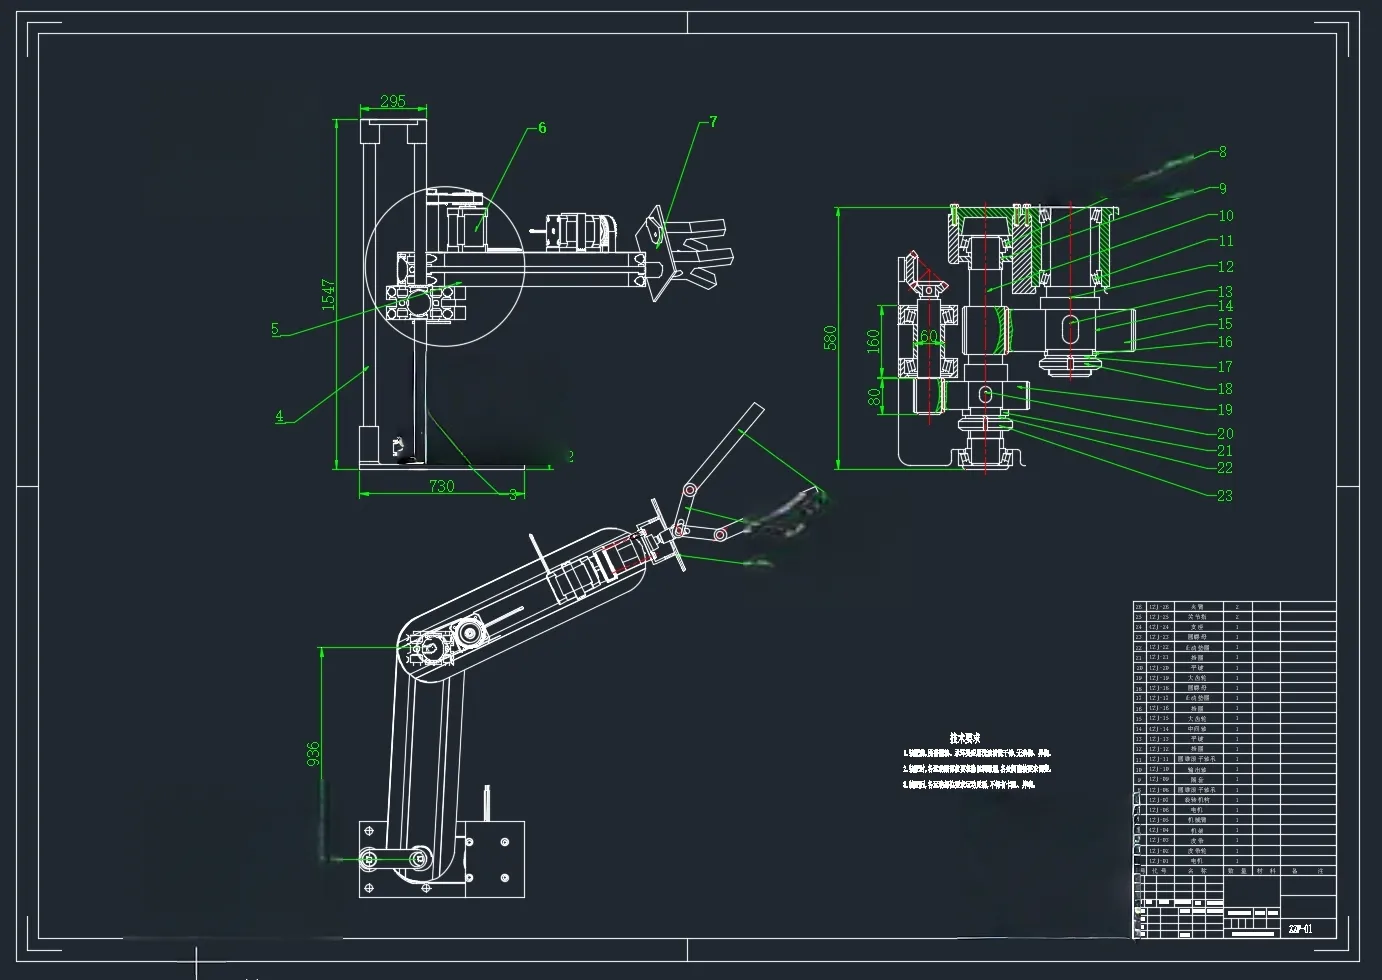
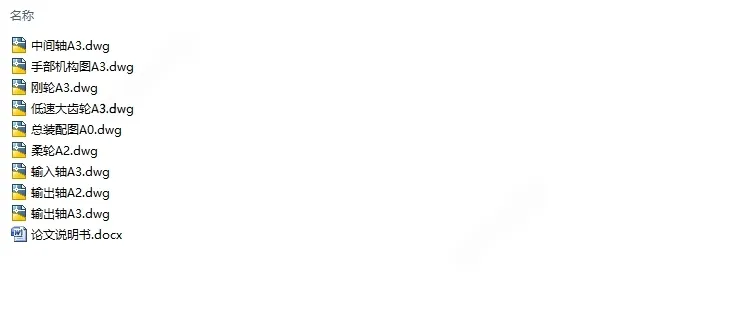
Word设计说明书1份,约12000字
CAD版本图纸,共9张
摘要
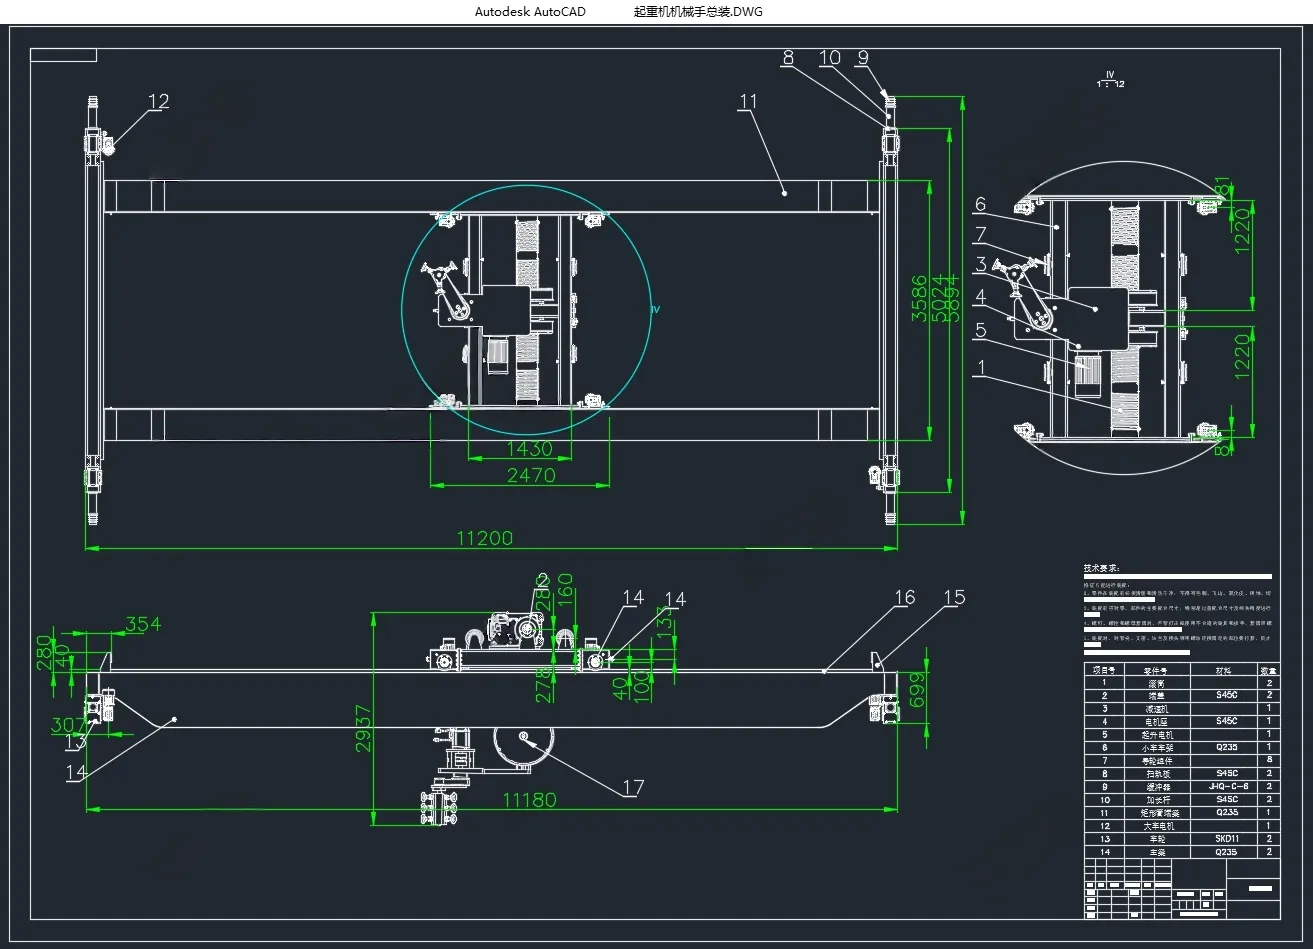
本设计为法兰类工件搬运机械手臂设计,本文通过设定已有参数,在多个方案的对比下进行设计一款搬运单臂的机械臂的设计。机械手的手爪是夹持手爪,根据设计方案绘制零件图和装配图。本次设计是对手臂的机械结构进行设计,计算出手部所受驱动力,选择合适的腕部驱动电机。并且设计出臂部驱动方案,针对机器人的大臂电机与小臂电机进行合理的选型,对机器人的手部、腕部、小臂、大臂通过计算进行校核,计算出弯矩、扭矩并画出弯矩扭矩图。大力发展搬运机械是有很大的前景的。机械臂的发展是由于它的积极作用正日益为人们所认识:其一、它能部分的代替人工操作;其二、它能按照生产工艺的要求,遵循一定的程序、时间和位置来完成工件的传送和搬运;其三、它能操作必要的机具进行焊接和装配,从而大大的改善了工人的劳动条件,显著的提高了劳动生产率,加快实现工业生产机械化和自动化的步伐。因而,受到很多国家的重视,投入大量的人力物力来研究和应用。尤其是在高温、高压、粉尘、噪音以及带有放射性和污染的场合,应用的更为广泛。
关键词:搬运,机械臂,设计
目录
1 绪论 1
1.1 引言 1
1.2 国内外研究现状 2
1.2.1 国外的研究现状 2
1.2.2 国内的研究现状 2
1.3 本文研究的主要内容 3
2 总体方案设计 4
2.1 数据参考 4
2.2 总方案论述 4
2.3 结构与传动原理 4
2.4 总体方案设计 5
3 搬运机械臂大臂的结构设计 7
3.1 设计基本要求 7
3.2 驱动系统选型 7
3.3 关键零部件计算校核 8
3.3.1柔轮齿面的接触强度的计算 8
3.3.2柔轮疲劳强度的计算 9
3.3.3轴的计算校核 10
3.3.4 减速器的选型 11
4 搬运机械臂末端结构设计 17
4.1 结构设计与校核 17
4.2 计算分析 24
4.3 传动轴的设计 25
5 机身结构的设计 28
5.1 齿轮设计 28
5.2 轴的设计 32
5.3 轴承校核 40
6 法兰类工件搬运机械手臂的经济分析与社会环保评价 44
6.1 经济分析 44
6.2 社会环保评价 44
结论 46
致谢 47
参考文献 48
温馨提示:
1、题目前面的备注【字母数字编号】为本站整理分类的编号,与课题内容无关,请选题时忽视;
2、若题目上备注三维,则表示文件里包含三维源文件,由于三维组成零件数量较多,为保证预览截图的简洁性,本站将三维文件夹进行了打包。三维及CAD预览截图,均为本站电脑打开软件进行截图的,保证能够打开,下载原件超高清,下载后解压即可;
3、本站所有资源如无特殊说明,都需要本地电脑安装Office2007。图纸软件为AutoCAD,PROE,UG,SolidWorks,CATIA等;
4、本站所有图文资料仅供用户学习参考,不作为任何商用或其他用途;
5、本站不保证下载资源的准确性、安全性和完整性, 不包修改,不支持退换,同时也不承担用户因使用这些下载资源对自己和他人造成任何形式的伤害或损失;
6、 下载文件中如有侵权或不适当内容,请与我们联系,我们立即纠正。

线
客
服