
Z4070-爬树除虫机器人设计【含SW三维图】 下载积分:150 资料编号: Z4070
2.填写金额:150
3.添加备注,填写资料编号:
会有专人在15分钟内把资料发到您邮箱
备注:如果付款忘记填写资料编号,则发邮件时附带您的交易明细截图即可。
请耐心等待,如超过30分钟还没收到,请联系客服QQ:2363701252
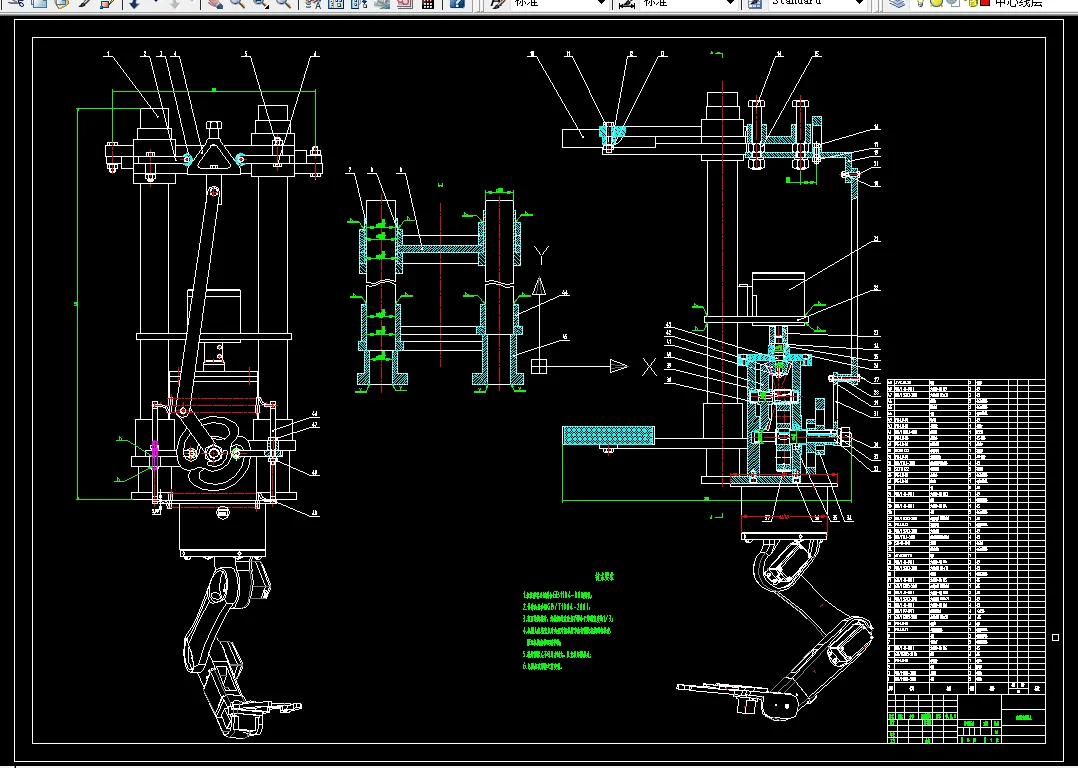
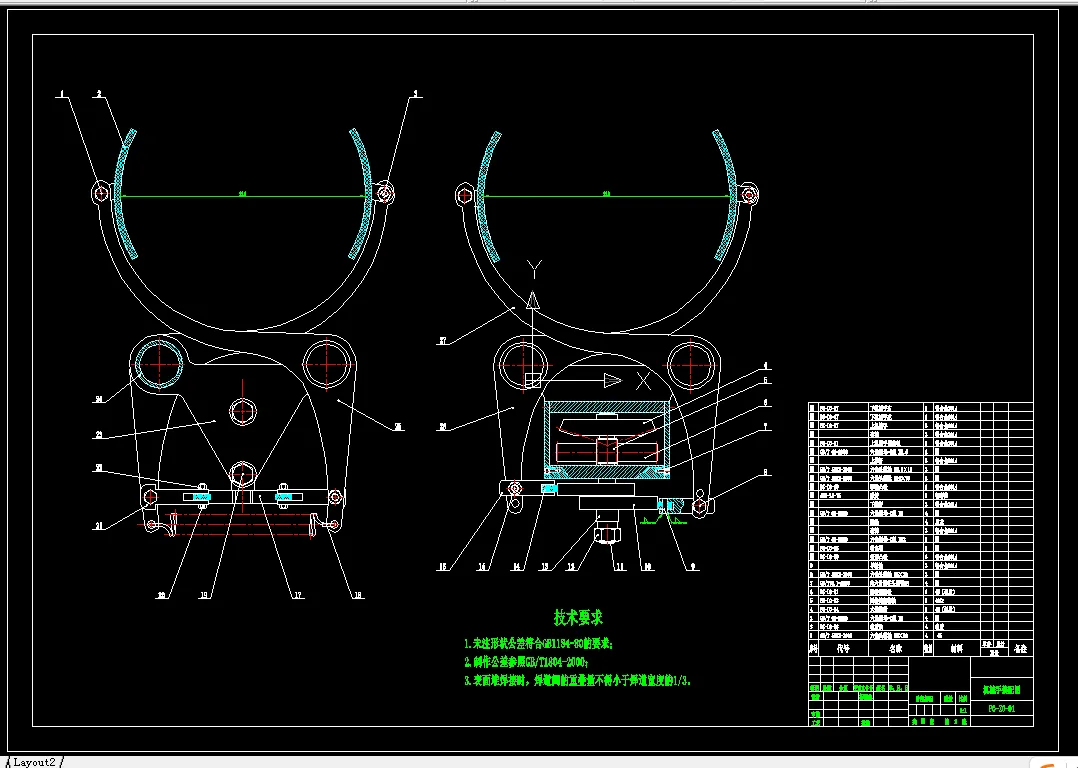
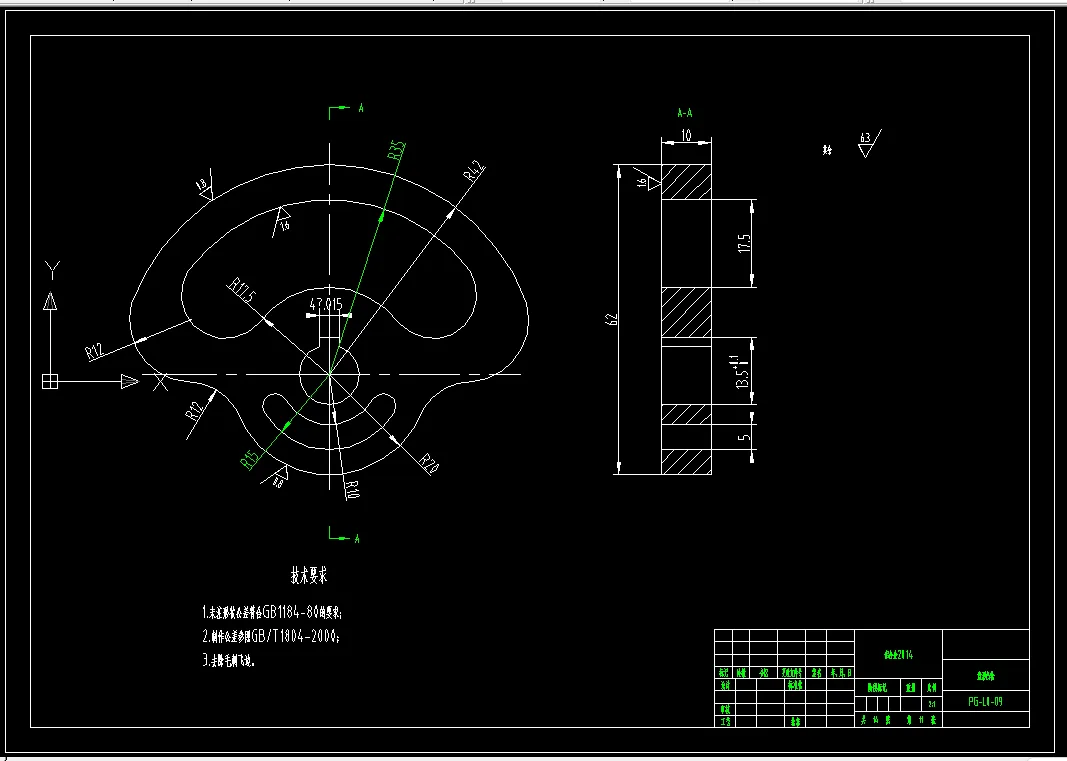
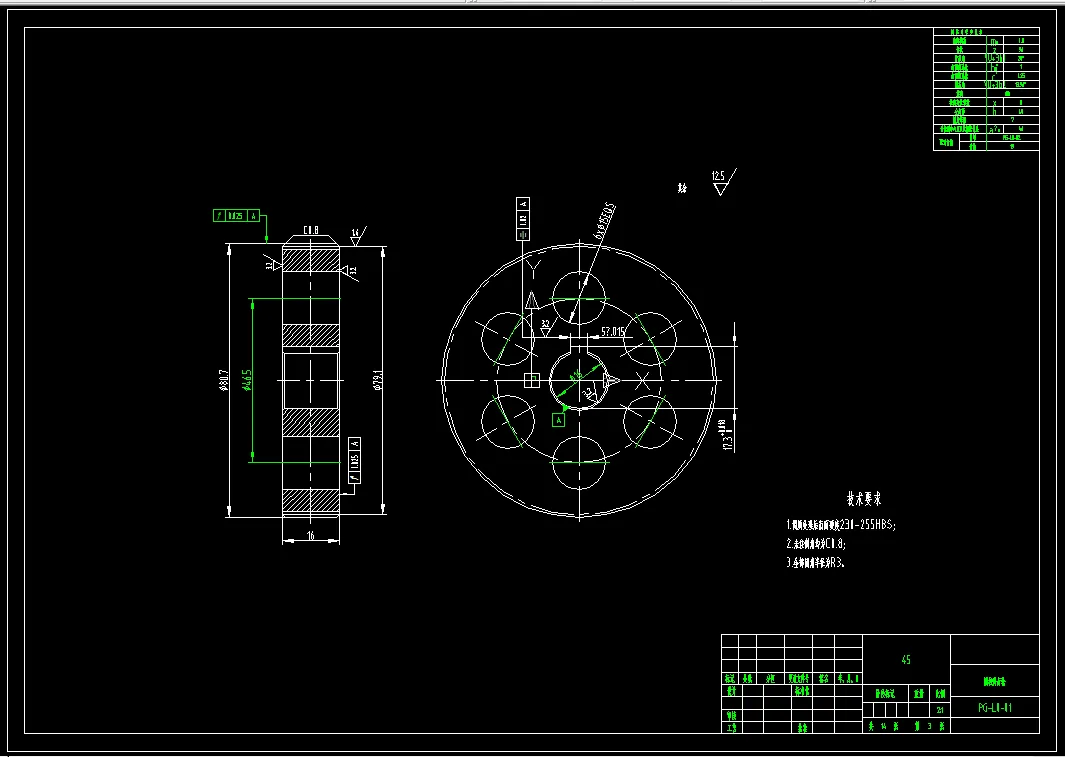
作品描述
作品包括
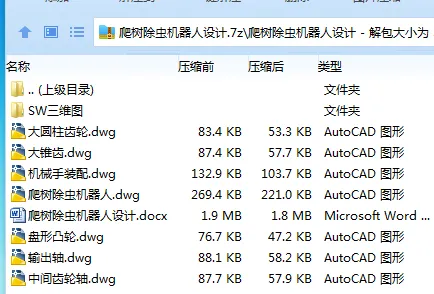
Word版说明书1份,共39页,约16000字
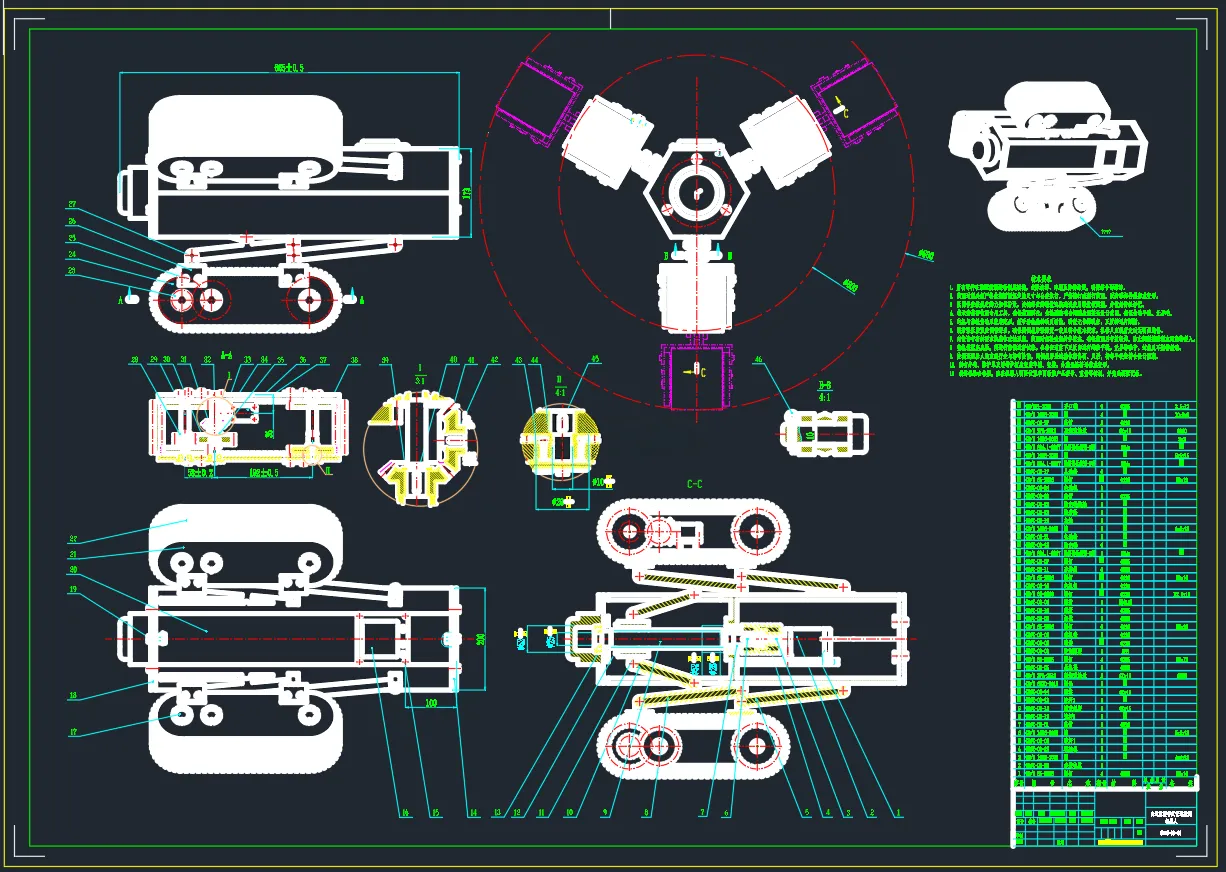
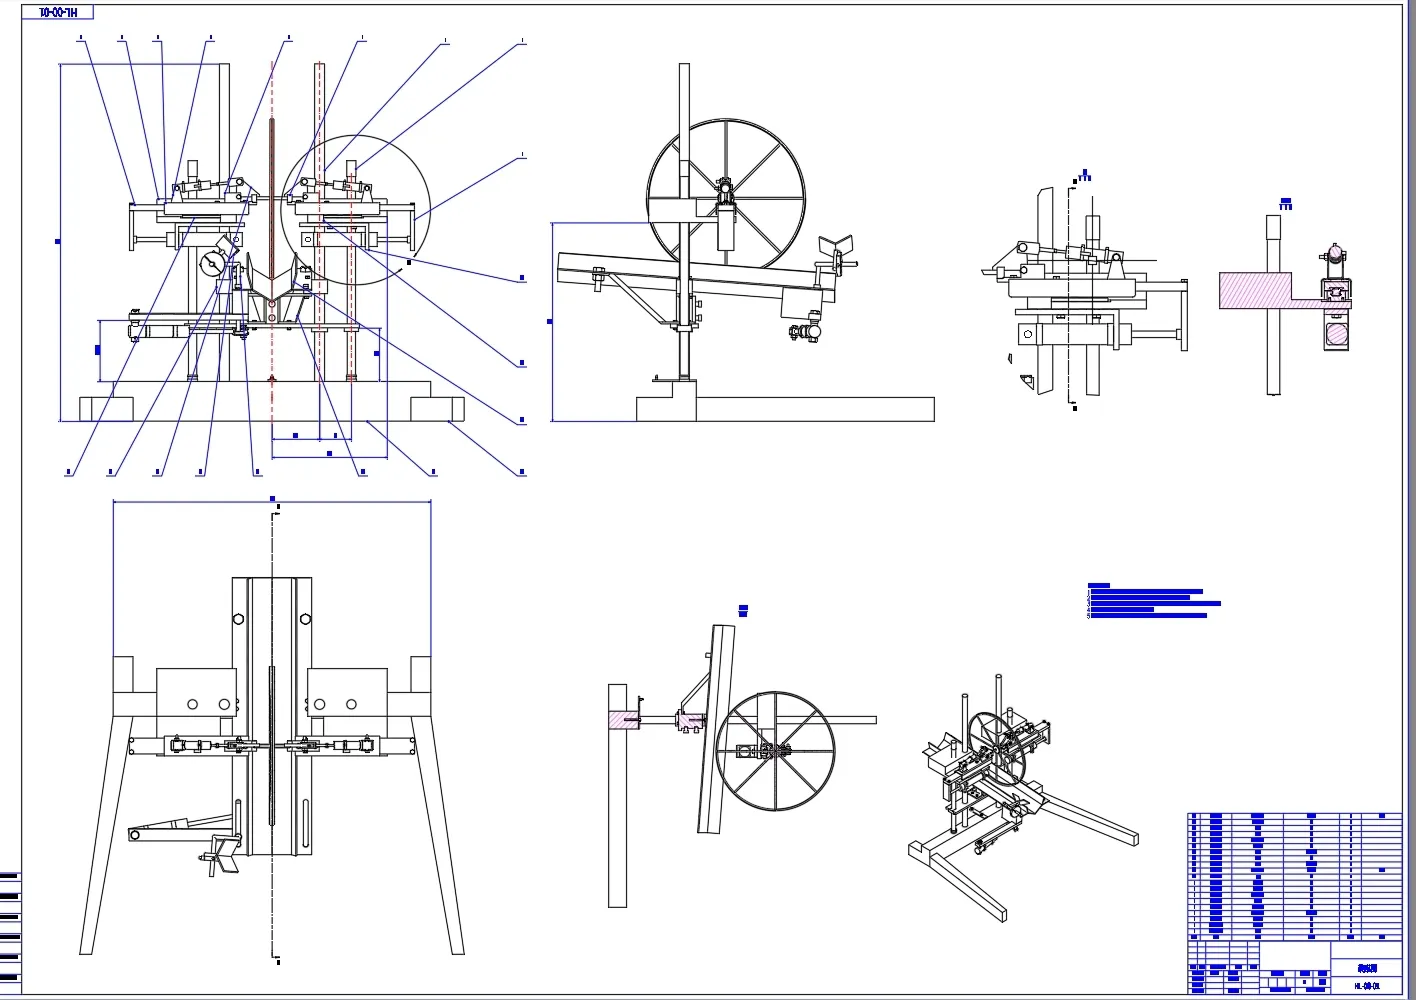
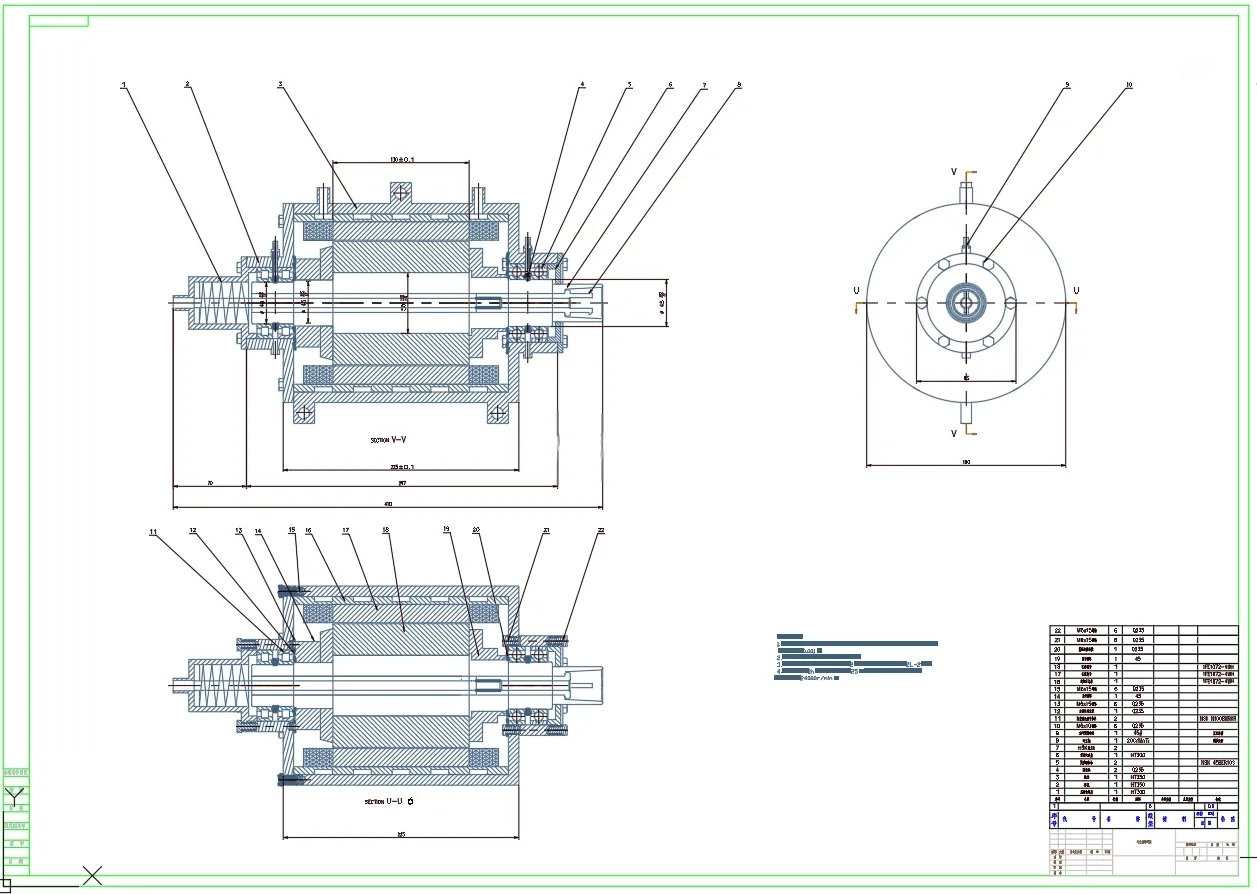
CAD版本图纸,共7张
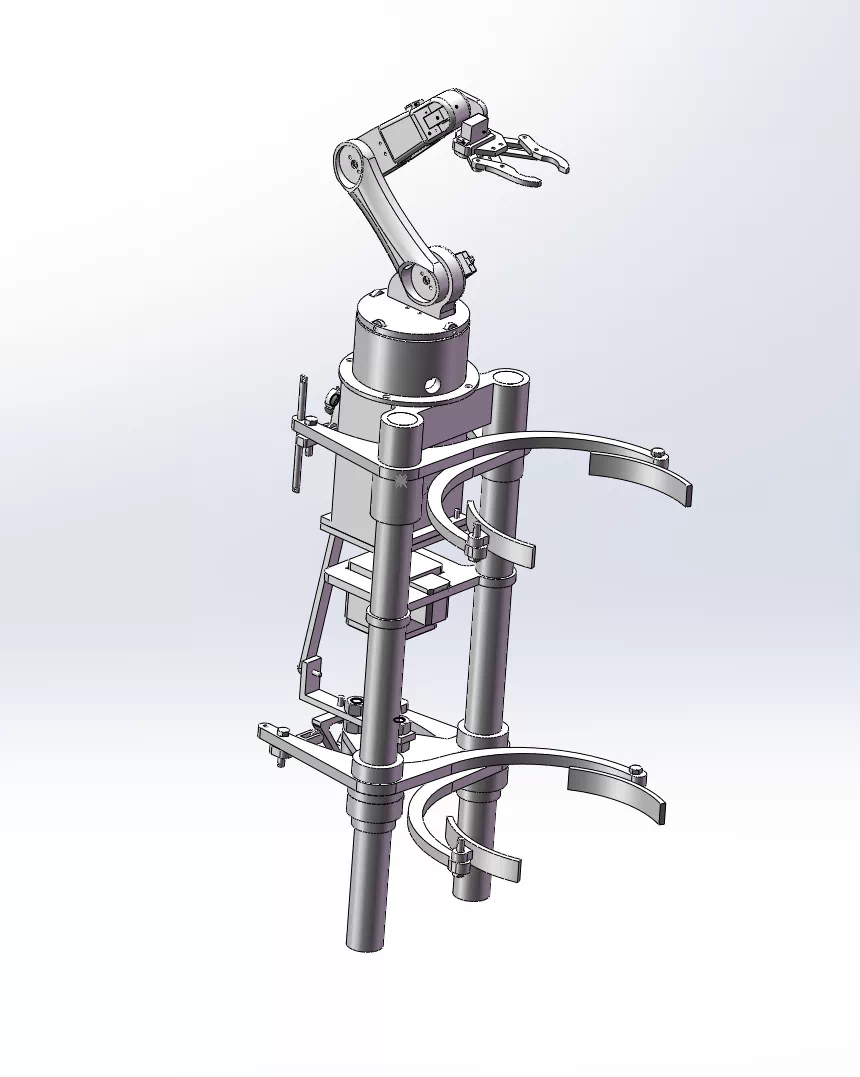
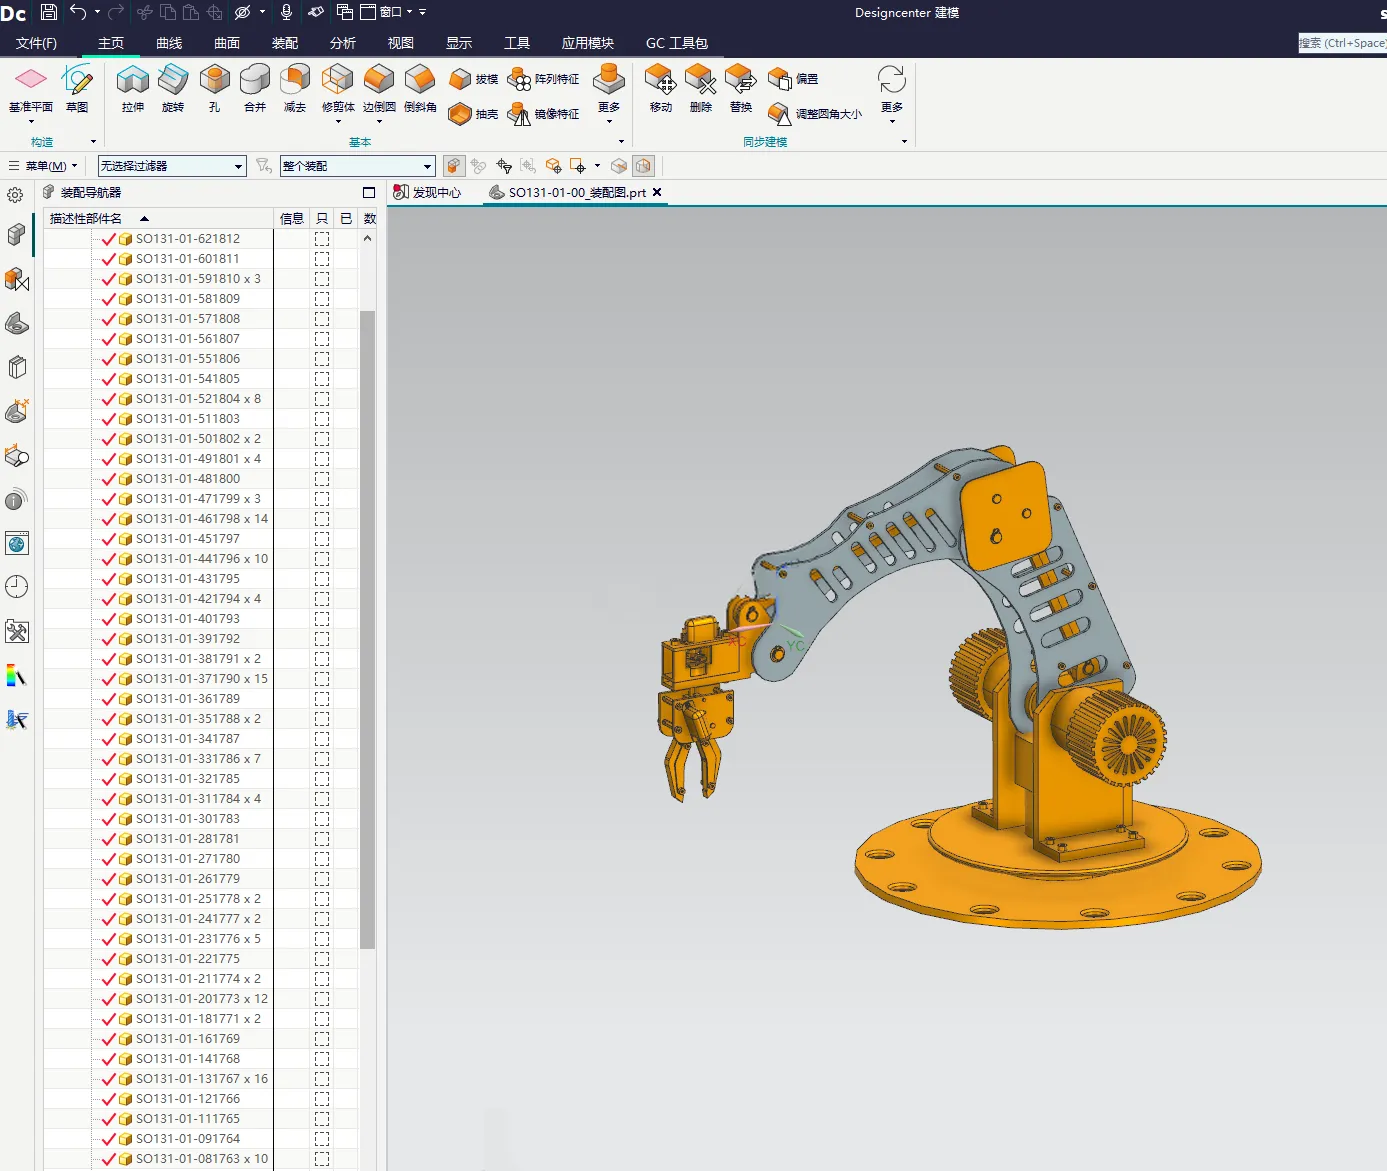
SW三维图一套
摘要
随着科技的进步和工业自动化的需求增加,传统的人力爬杆作业已难以满足高效、安全的要求。因此,研发一种能够模拟熊类动物爬行行为的机器人,对于提升作业效率、降低人工风险具有重要意义。本研究内容主要聚焦于爬树除虫机器人的结构设计。通过对国内外研究现状的分析,确定了设计参数和驱动方式,进而完成了机器人的总体设计方案。在核心部件的校核与计算中,对机械手爪、下底座、传动装置等进行了详细的设计和优化。同时,借助有限元分析,验证了设计的有效性。经过深入研究,本研究取得了显著的成果。成功设计了一款爬树除虫机器人,其结构稳定、运动精确,能够满足实际工作的需求。该机模拟啄木鸟撞击树干的过程,利用可伸缩的结构对树干表面进行撞击,以达到对树干表面的虫卵、虫巢进行碾压的目的,从而杀死表面的害虫,同时撞击产生的振动也会使得树干内部的害虫受到惊吓跑出。爬树除虫机器人能够后实现对整棵树可以起到全方位、全覆盖的除虫作用,而相对于轮式等其他仿生类爬树机器人,仿生蠕虫爬树除虫机器的稳定性、可靠性和跨越障碍物的能力也更高,对害虫的防治起到了极大的作用,能弥补目前树上除虫技术的不足。
关键词:爬树机除虫器人;爬杆;结构设计;三维建模;有限元分析
目 录
第1章 绪论 1
1.1 研究背景及意义 1
1.2 爬树机器人国内外研究现状 1
1.2.1 国外爬树机器人研究现状 1
1.2.2 国内爬树机器人研究现状 4
第2章 爬树除虫机器人总体设计方案 6
2.1 设计参数 6
2.2 驱动方式的选择 6
2.3 结构设计方案 7
2.3.1 结构组成 7
2.3.2 工作原理 8
第3章 爬树除虫机器人主要机构设计 9
3.1 机械手爪结构设计 9
3.2 下底座结构设计 10
3.3 盘形凸轮机构设计 10
3.4 步进电机的选型 12
3.5 计算传动装置总传动比和分级传动比 14
3.5.1 传动装置总传动比 14
3.5.2 分配各级传动比 14
3.5.3 传动装置的运动和动力参数 14
3.6 齿轮的结构设计与校核 15
3.6.1 高速级齿轮设计 15
3.6.2 低速级齿轮设计 17
3.7 轴的设计与校核 19
3.7.1 高速轴设计 19
3.7.2 中间轴的设计 22
3.7.3 低速轴的设计 24
3.8 轴承寿命校核 25
3.9 除虫装置设计 25
第4章 爬树除虫机器人三维建模与有限元分析 28
4.1 仿真软件介绍 28
4.2 三维模型的制作 28
4.3 有限元分析 29
第五章 结语 33
参考文献34
温馨提示:
1、题目前面的备注【字母数字编号】为本站整理分类的编号,与课题内容无关,请选题时忽视;
2、若题目上备注三维,则表示文件里包含三维源文件,由于三维组成零件数量较多,为保证预览截图的简洁性,本站将三维文件夹进行了打包。三维及CAD预览截图,均为本站电脑打开软件进行截图的,保证能够打开,下载原件超高清,下载后解压即可;
3、本站所有资源如无特殊说明,都需要本地电脑安装Office2007。图纸软件为AutoCAD,PROE,UG,SolidWorks,CATIA等;
4、本站所有图文资料仅供用户学习参考,不作为任何商用或其他用途;
5、本站不保证下载资源的准确性、安全性和完整性, 不包修改,不支持退换,同时也不承担用户因使用这些下载资源对自己和他人造成任何形式的伤害或损失;
6、 下载文件中如有侵权或不适当内容,请与我们联系,我们立即纠正。
线
客
服