
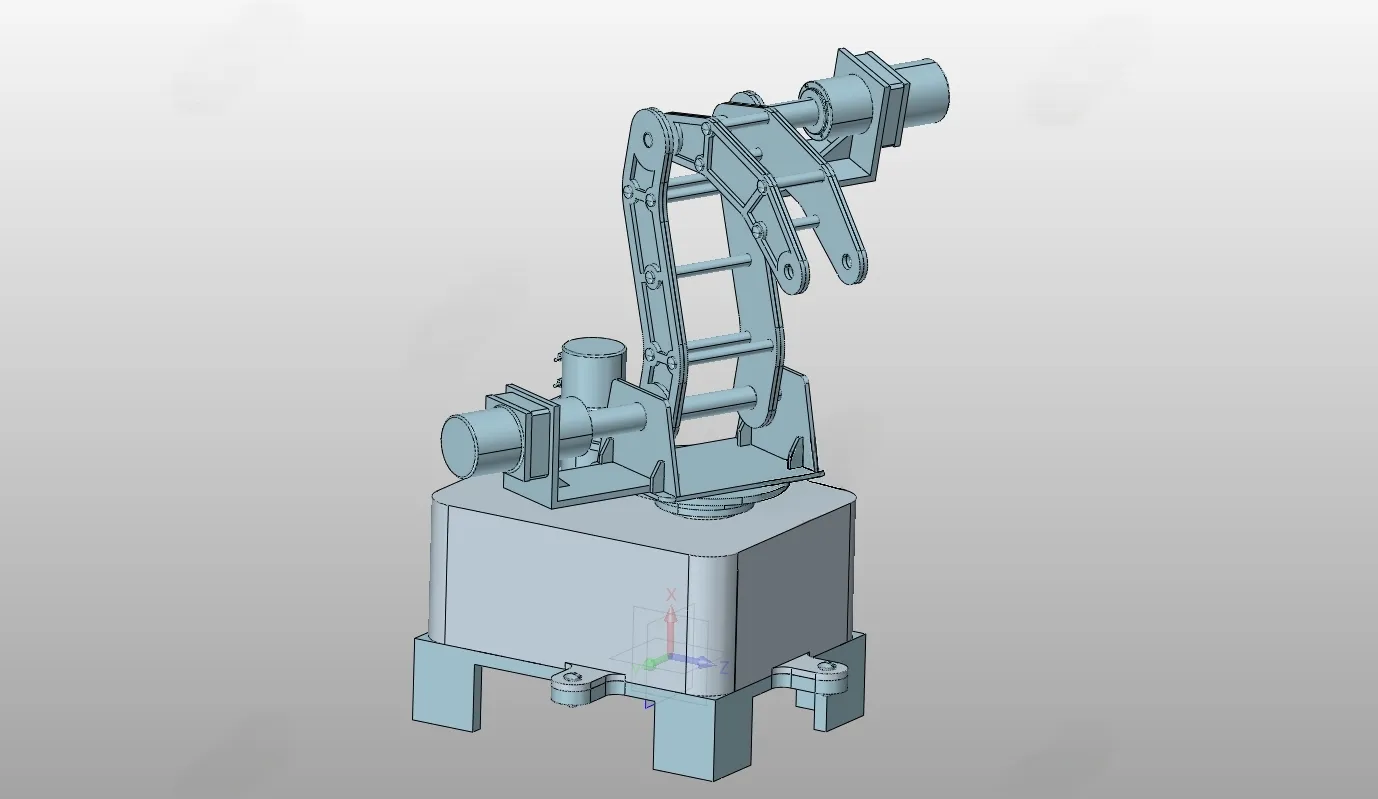
D1488-三自由度机械臂设计及控制【含Proe三维图】 下载积分:100 资料编号: D1488
2.填写金额:100
3.添加备注,填写资料编号:
会有专人在15分钟内把资料发到您邮箱
备注:如果付款忘记填写资料编号,则发邮件时附带您的交易明细截图即可。
请耐心等待,如超过30分钟还没收到,请联系客服QQ:2363701252
作品描述
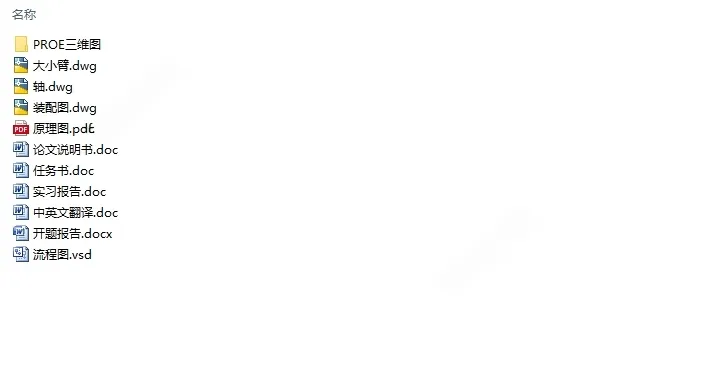
作品包括:
Word设计说明书1份,约12000字
任务书一份
开题报告一份
外文翻译一份
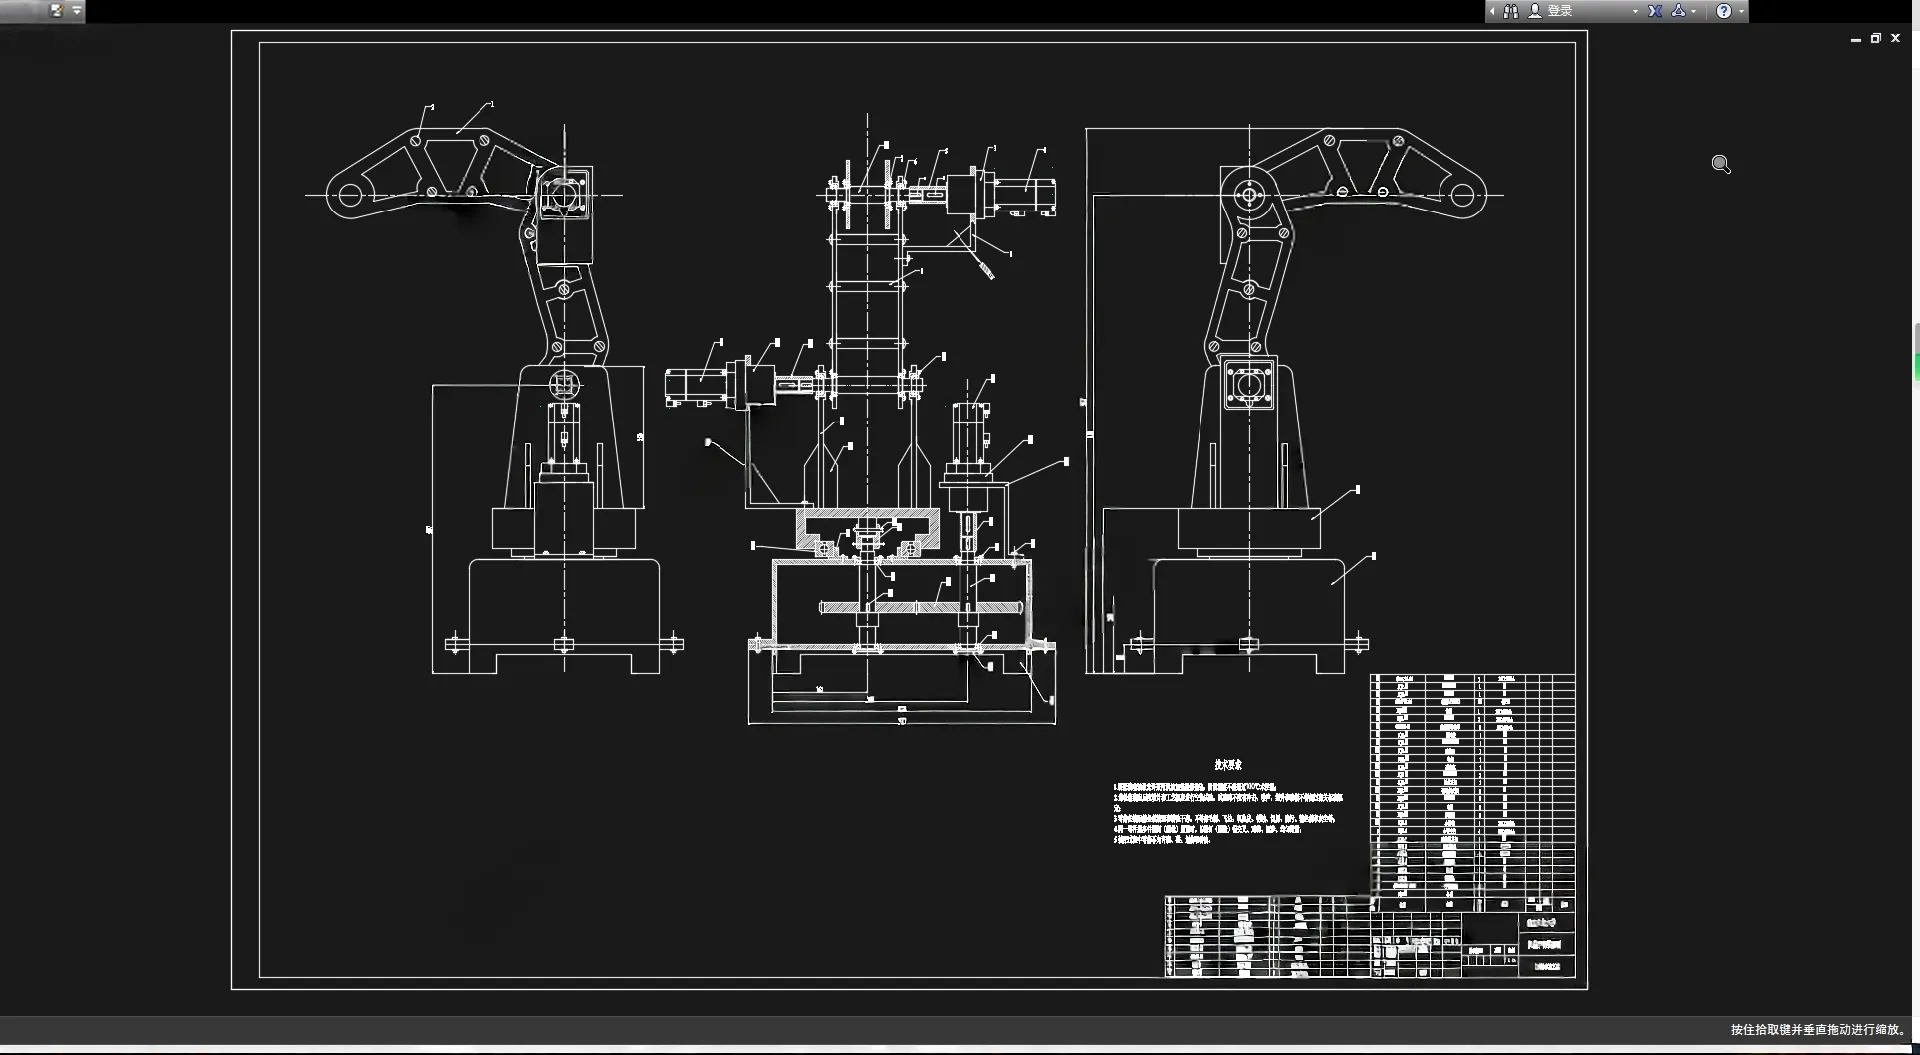
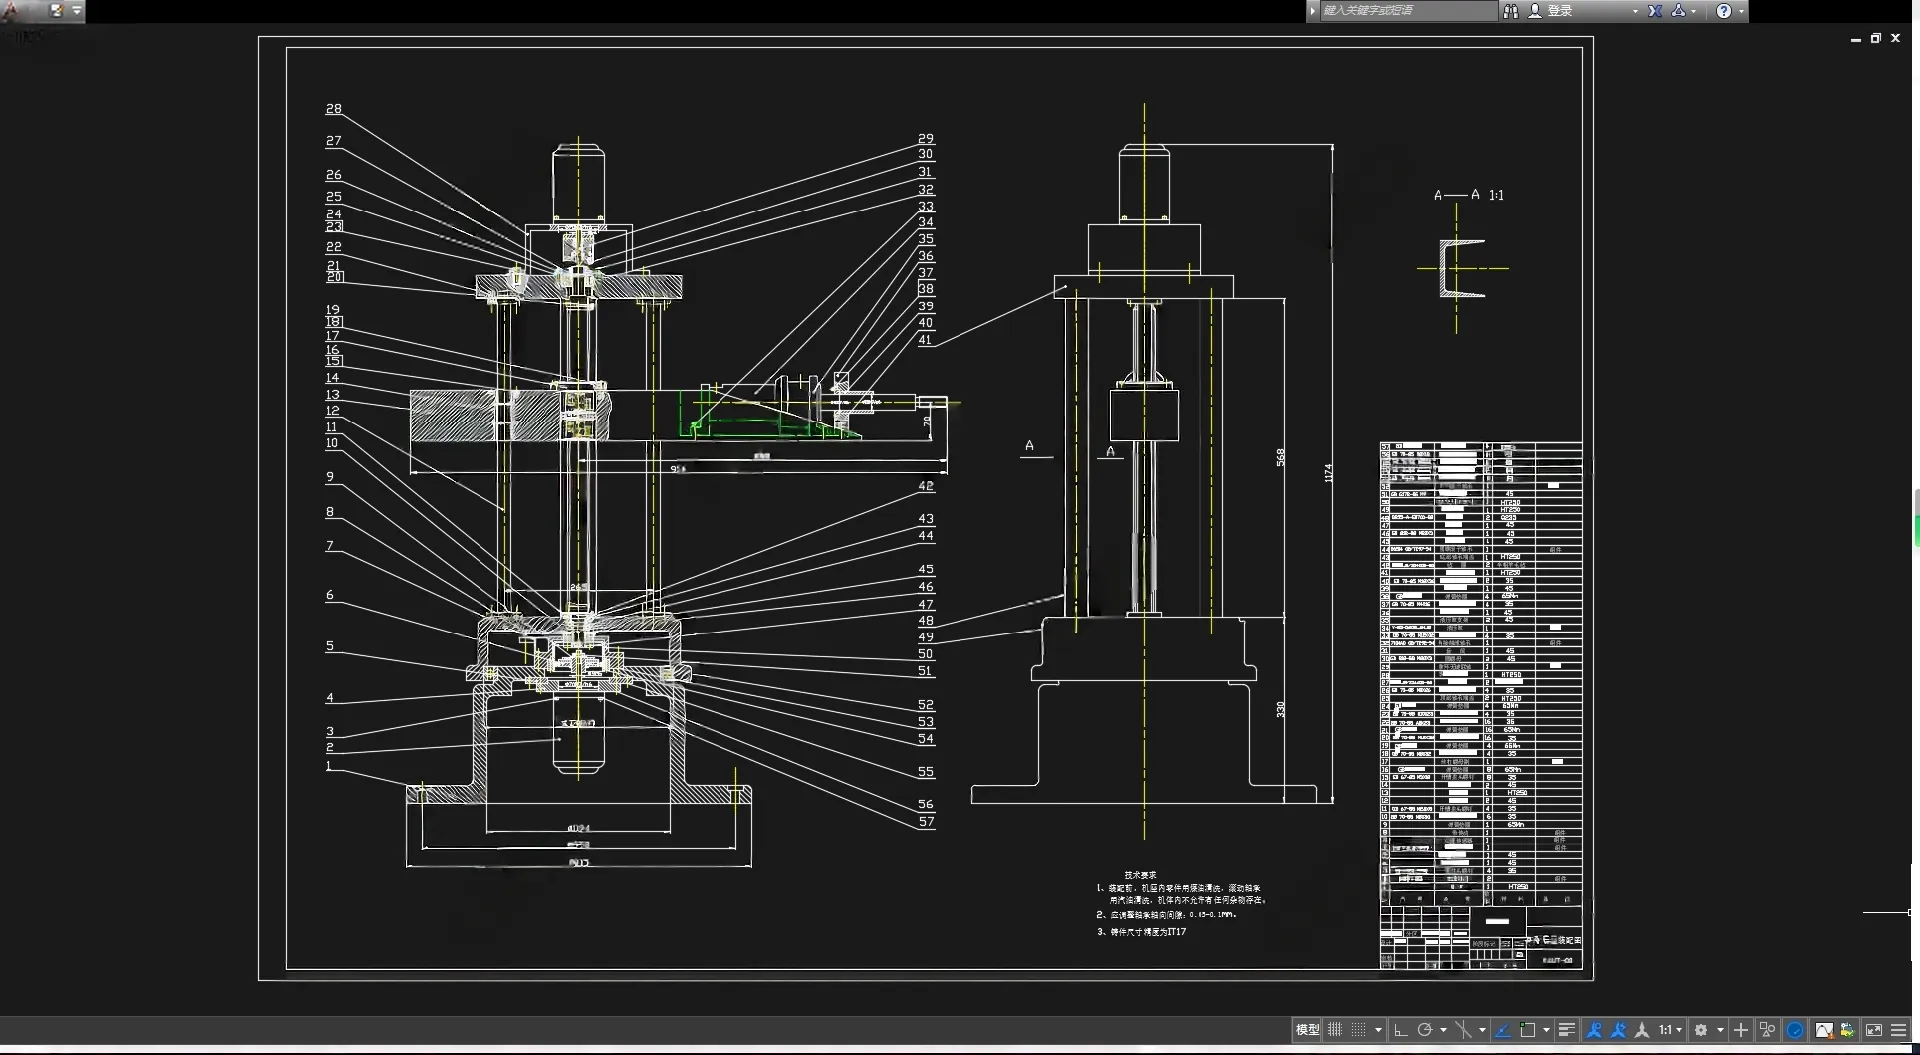
CAD版本图纸,共3张
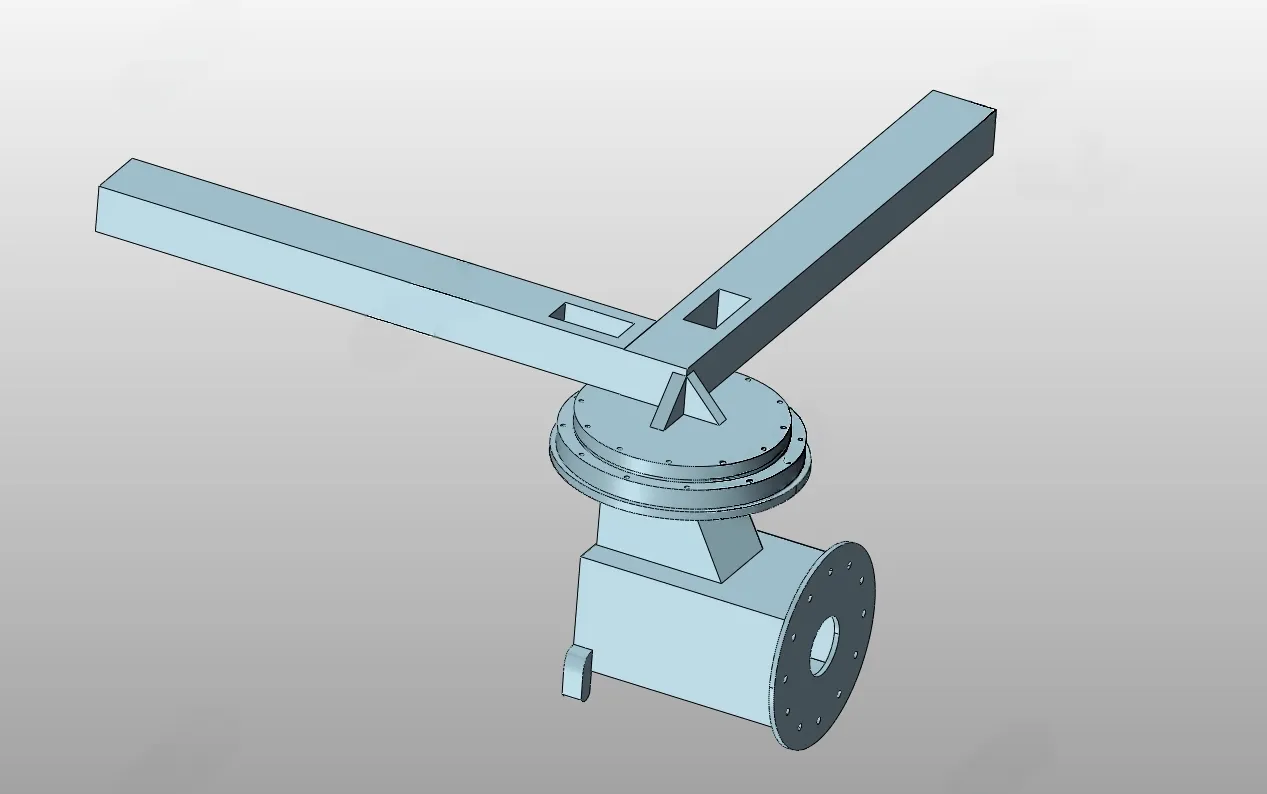
Proe三维图一套
摘要
本文设计为三自由度机械手臂机构与控制系统的设计,起包括腰、肩、肘三个关节自由度,由大小臂与动力型旋转关节组成。其动作灵活,所占空间小,工作范围大,能在狭窄空间内绕过各种障碍物。首先,本文将设计机器人的底座、大小臂的结构,然后选择合适的传动方式、驱动方式,搭建机器人的结构平台;在此基础上,本文将设计该机器人的动力传输系统,控制系统,包括电机的选择、数据采集卡和驱动器的选择、端子板电路的设计以及控制软件的设计,重点加强传动部分的可靠性和机器人运行过程的安全性,最终实现的目标包括:腰部的旋转运动,大臂的俯仰运动,大臂移动副的伸缩运动,能够应用于焊接、装配、搬运等作业。
关键词:机械手 自由度 伺服 大臂 小臂
目录
摘 要 I
Abstract II
第一章 绪论 1
1.1工业机器人概述 1
1.2系统构成 1
1.2.1控制信息 1
1.2.2示教、存储和再现 2
1.3工业机器人国内外发展现状 2
1.3.1国外 2
1.3.2国内 3
1.4机器人发展趋势 4
第二章 机械手臂的设计方案 5
2.1机械手的坐标型式 5
2.2机械手臂驱动系统 6
2.3机器手臂重要设计参数 7
2.4关节设计 8
2.4.1基座 8
2.4.2大臂 8
2.4.3 小臂 9
第三章 电机的选择与设计计算 10
3.1 主要技术参数的确定 10
3.2 各关节电机的选择计算 10
3.2.1 大臂旋转电机的选择 11
3.2.2 小臂旋转电机的选择 12
3.2.3 腰部旋转电机的选择 14
第四章 机械部件的设计与校核 16
4.1 轴的设计与校核 16
4.1.1 大臂旋转轴的设计 16
4.1.2 大臂轴的强度校核 16
4.1.3 小臂臂旋转轴的设计 19
4.2 键的选择与强度的校核 20
4.2.1大臂旋转轴键联接处键的强度校核 20
4.2.2小臂旋转轴键联接处键的强度校核 21
4.3 轴承寿命的校核 21
4.4 联轴器的选择与圆锥销的校核 22
4.4.1 联轴器的选择 22
4.4.2 联轴器圆锥销的校核 23
第五章 控制系统软件 24
5.1控制系统总体设计方案 24
5.2硬件电路设计 24
5.2.1单片机系统 25
5.2.2电机驱动芯片 27
5.2.3 光耦隔离电路 28
5.2.4 时钟电路 28
5.2.5 复位电路 29
5.2.6 电源隔离 30
5.2.7稳压电路以及电源滤波储能 30
5.3 硬件电路图 30
5.4 伺服电机驱动原理 31
5.5主程序设计 31
5.6调试分析 33
总结 34
参考文献.
致谢..
温馨提示:
1、题目前面的备注【字母数字编号】为本站整理分类的编号,与课题内容无关,请选题时忽视;
2、若题目上备注三维,则表示文件里包含三维源文件,由于三维组成零件数量较多,为保证预览截图的简洁性,本站将三维文件夹进行了打包。三维及CAD预览截图,均为本站电脑打开软件进行截图的,保证能够打开,下载原件超高清,下载后解压即可;
3、本站所有资源如无特殊说明,都需要本地电脑安装Office2007。图纸软件为AutoCAD,PROE,UG,SolidWorks,CATIA等;
4、本站所有图文资料仅供用户学习参考,不作为任何商用或其他用途;
5、本站不保证下载资源的准确性、安全性和完整性, 不包修改,不支持退换,同时也不承担用户因使用这些下载资源对自己和他人造成任何形式的伤害或损失;
6、 下载文件中如有侵权或不适当内容,请与我们联系,我们立即纠正。

线
客
服