
D1504-无人驾驶智能车转向系统设计 下载积分:100 资料编号: D1504
2.填写金额:100
3.添加备注,填写资料编号:
会有专人在15分钟内把资料发到您邮箱
备注:如果付款忘记填写资料编号,则发邮件时附带您的交易明细截图即可。
请耐心等待,如超过30分钟还没收到,请联系客服QQ:2363701252
作品描述
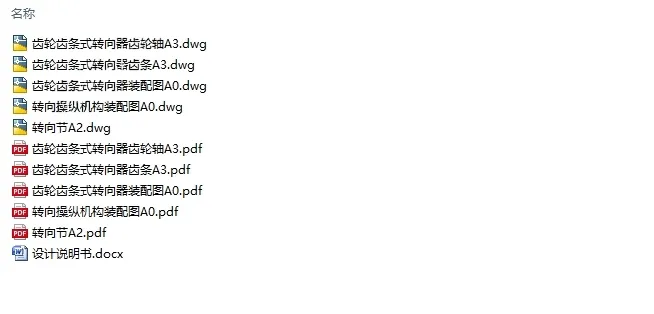
作品包括:
Word设计说明书1份,约12000字
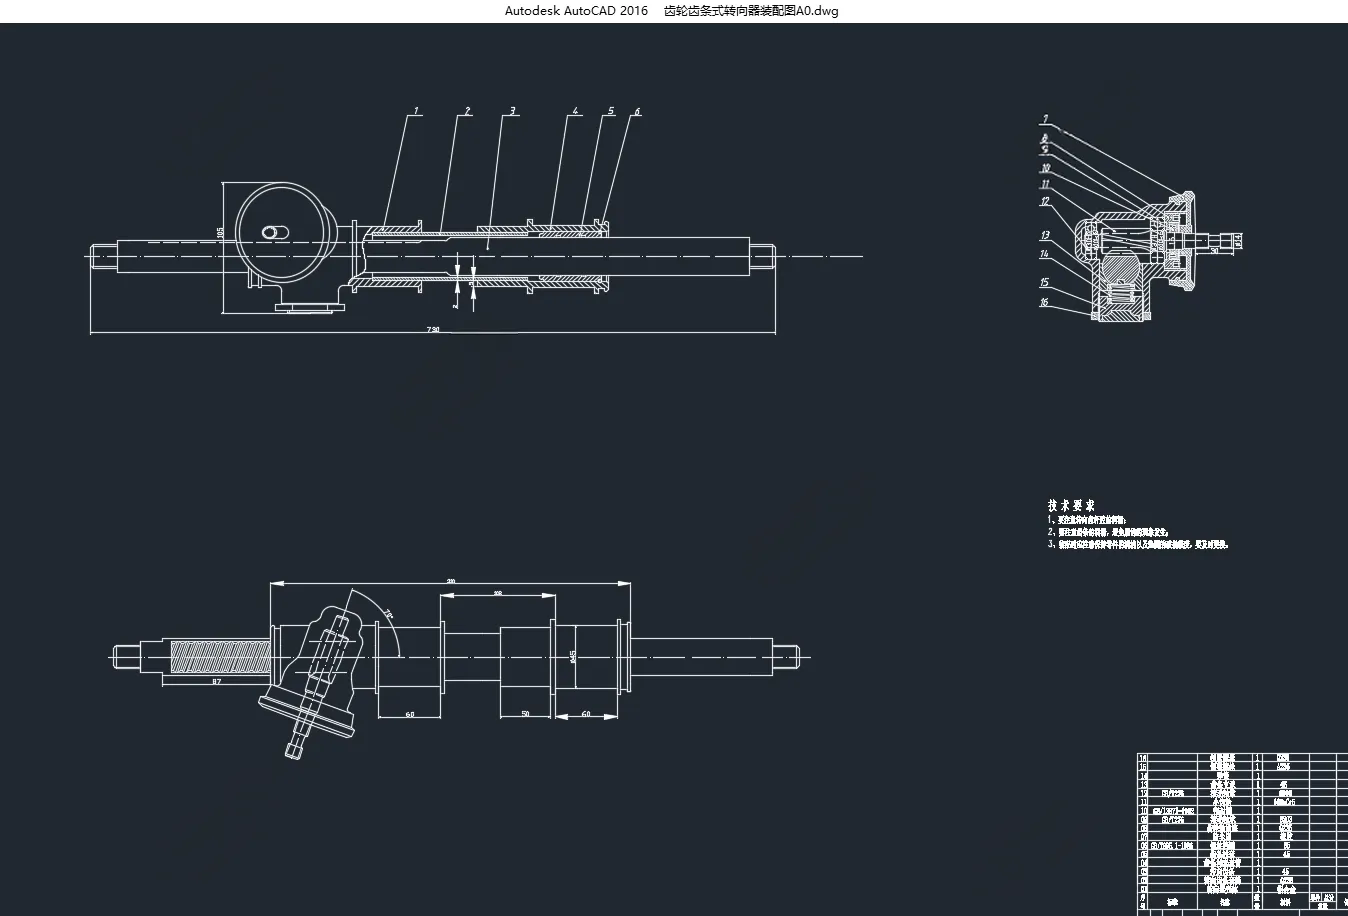
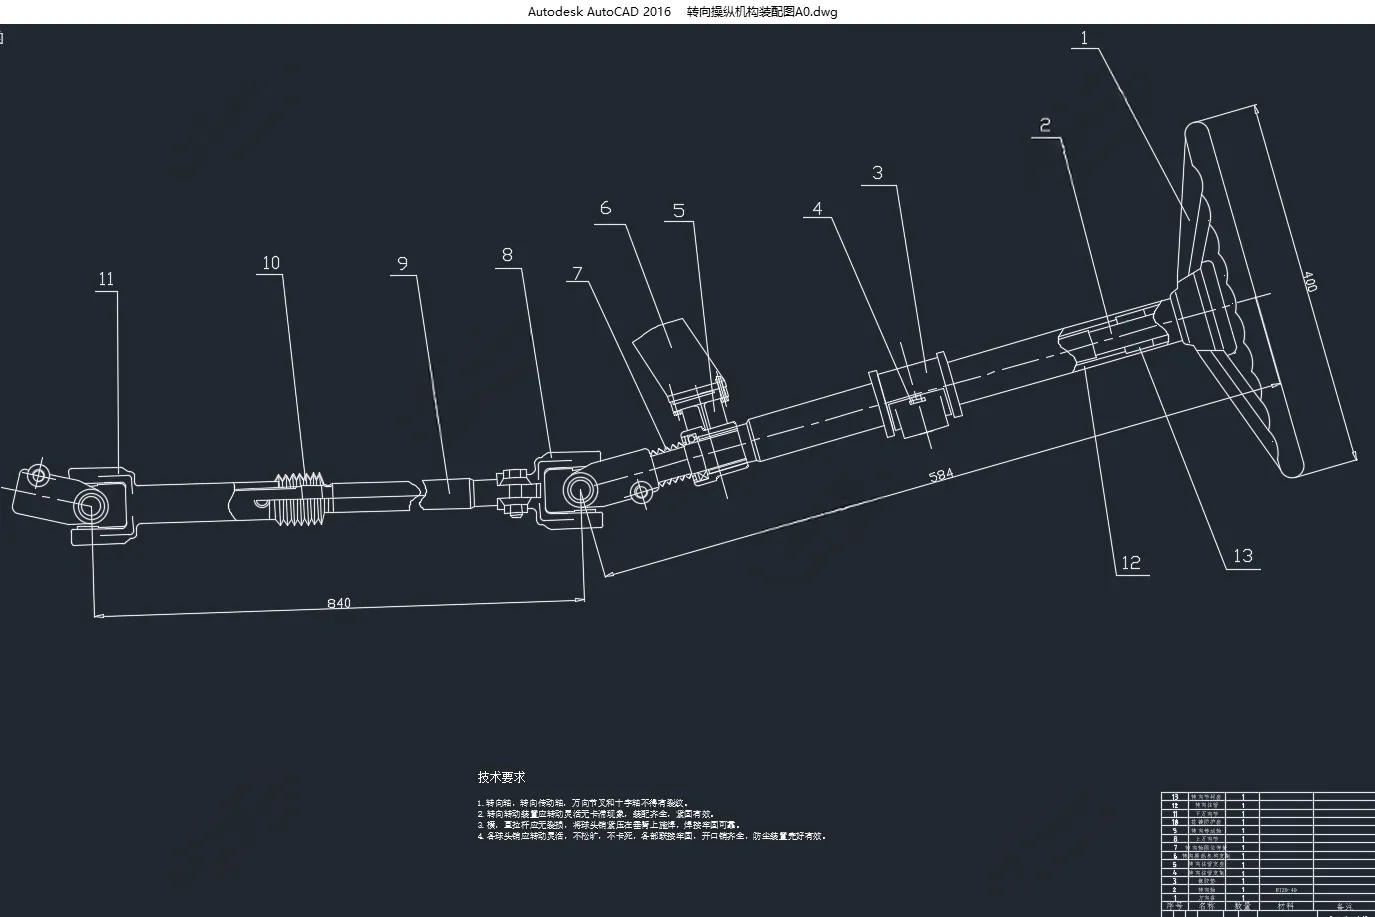
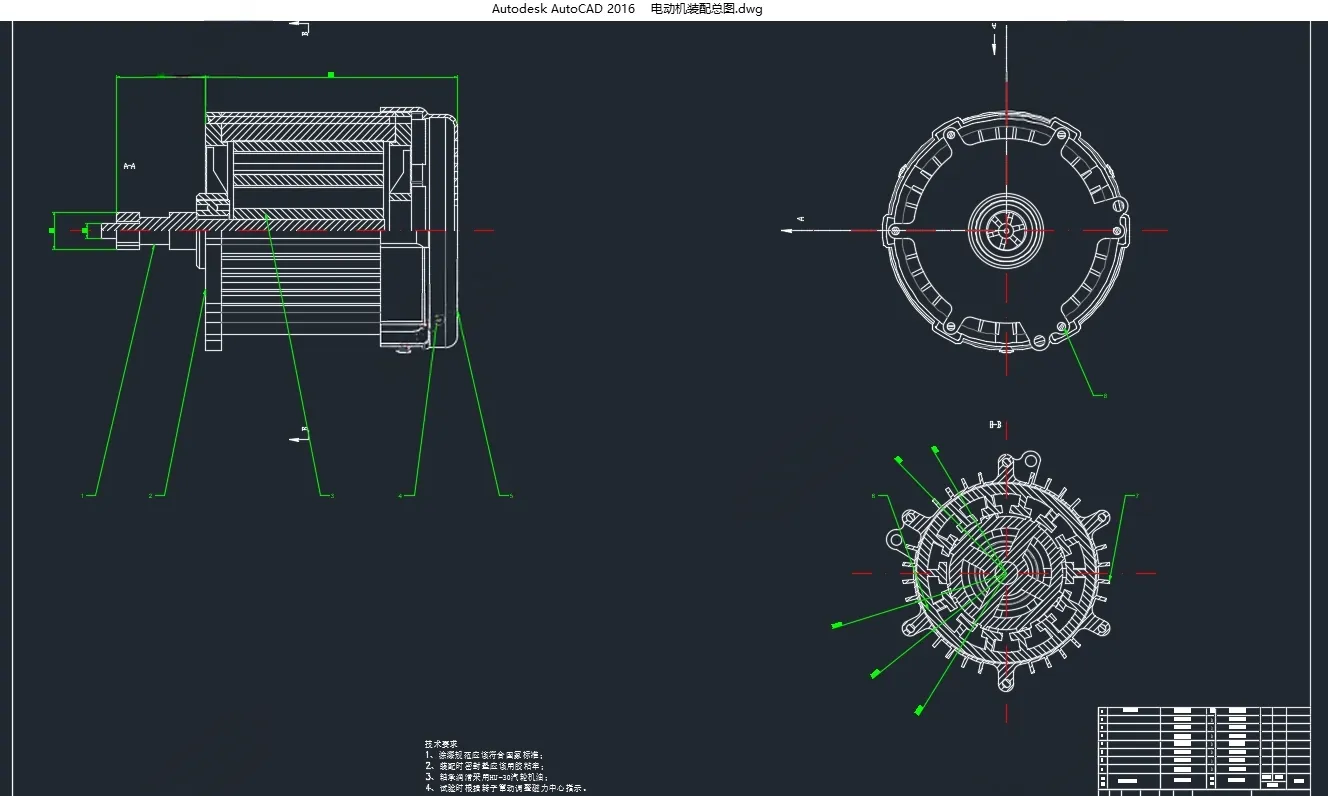
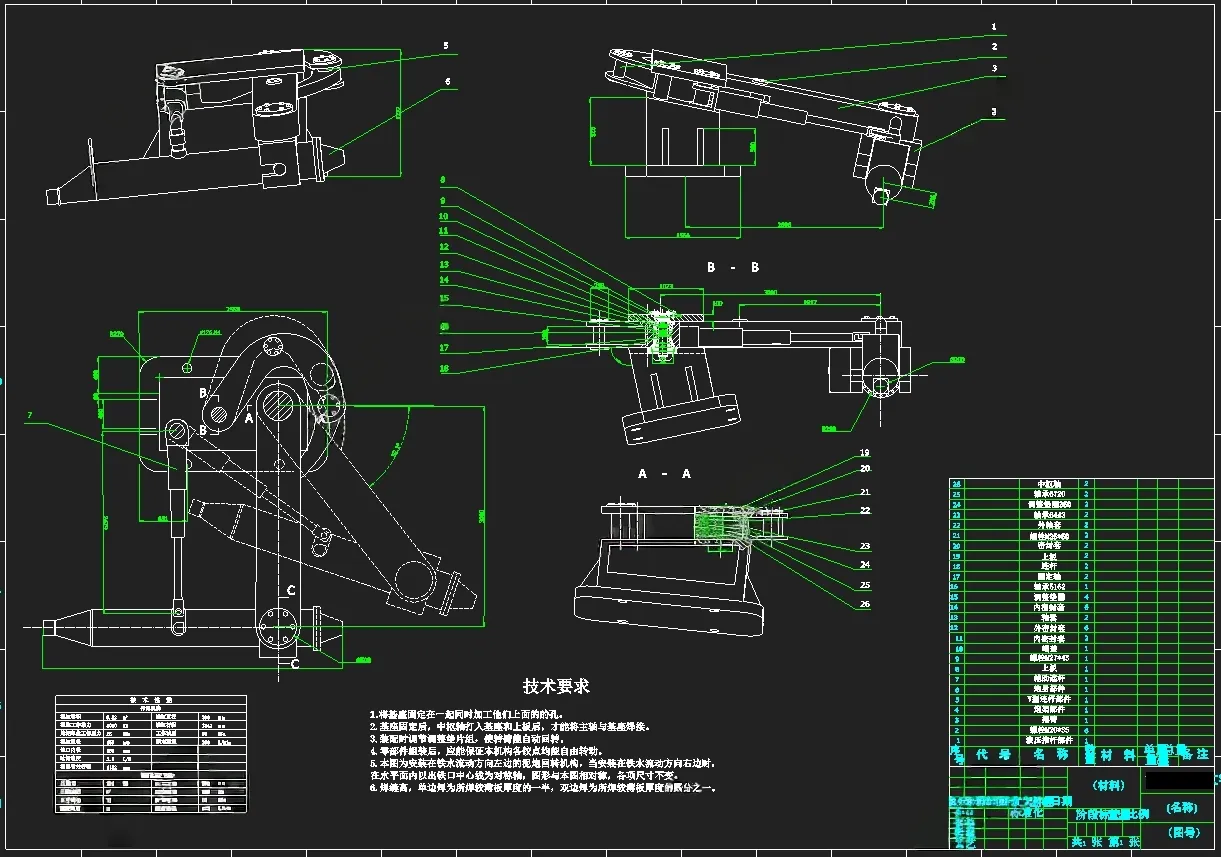
CAD版本图纸,共5张
摘要
随着互联网技术在各行各业蓬勃发展,无人驾驶技术正成为全球顶尖设计师想要拿下的桂冠。然而,目前无人驾驶技术的研究遇到许多瓶颈,无人驾驶转向系统的设计是其中最关键的部分之一。
本文介绍了一个无人驾驶智能车的转向系统设计过程,这种转向系统分为两大块。其中,控制部分是利用传感器、数据采集系统和车载电脑完成道路信息采集和决策,并将指令输送给机械操纵机构实现自主转向。机械部分是以电机为动力源,通过齿轮传动,带动齿轮齿条式转向器运作,随之带动转向轴等操纵机构转动。本文首先分析了国内外无人驾驶转向系统的研究现状,根据相关资料明确了设计技术路线,然后据此确定了控制部分的大体方案,具体设计了转向器类型和计算了齿轮齿条的具体参数、进行了转向梯形的基本优化、完成了操纵机构防伤和电机设计等工作,最后在一些必要的部分完成了相关零件的应力校核等工作。
关键词:无人驾驶;转向系统;齿轮齿条式转向器;转向梯形优化
目录
第一章绪论 1
1.1国外研究现状分析 1
1.2国内研究现状分析 2
1.3研究目的及意义 2
第二章转向系统技术方案 4
2.1转向系统简述 4
2.2无人驾驶转向系统设计方法 4
2.3转向系统相关参数确定 4
2.4转向系统技术方案选定 5
第三章转向器的设计 7
3.1确定转向器类型 7
3.2齿轮齿条转向器基本设计 8
3.2.1输入输出形式 8
3.2.2齿轮齿条形式选择 8
3.2.3布置形式 9
3.3转向器具体参数设计 9
3.3.1转向系统载荷和传动比计算 9
3.3.2齿轮齿条机构设计要求 10
3.3.3齿轮齿条具体参数设计 11
3.3.4 转向器校核 13
第四章转向传动机构 15
4.1概述 15
4.2阿克曼条件 15
4.3确定优化的目标函数 16
4.3.1约束条件 17
4.3.2函数优化结果 17
4.4转向传动机构部件的设计 17
4.4.1球头销 17
4.4.2转向横拉杆 18
第五章操纵机构 19
第六章电机及相关件设计 20
6.1电机布置位置 20
6.2电机选型 20
6.3电机齿轮参数 21
6.4分离器设计 21
结论 23
参考文献 24
致谢 25
温馨提示:
1、题目前面的备注【字母数字编号】为本站整理分类的编号,与课题内容无关,请选题时忽视;
2、若题目上备注三维,则表示文件里包含三维源文件,由于三维组成零件数量较多,为保证预览截图的简洁性,本站将三维文件夹进行了打包。三维及CAD预览截图,均为本站电脑打开软件进行截图的,保证能够打开,下载原件超高清,下载后解压即可;
3、本站所有资源如无特殊说明,都需要本地电脑安装Office2007。图纸软件为AutoCAD,PROE,UG,SolidWorks,CATIA等;
4、本站所有图文资料仅供用户学习参考,不作为任何商用或其他用途;
5、本站不保证下载资源的准确性、安全性和完整性, 不包修改,不支持退换,同时也不承担用户因使用这些下载资源对自己和他人造成任何形式的伤害或损失;
6、 下载文件中如有侵权或不适当内容,请与我们联系,我们立即纠正。

线
客
服